MakarovSuites
Русский
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Связь и лицензии

Physics

Спуск и часы

Маятник управляет идеализированным анкерным спуском. Импульсы при пересечении равновесия возмещают потери; интервалы между тактами показывают зависимость периода от длины и амплитуды.
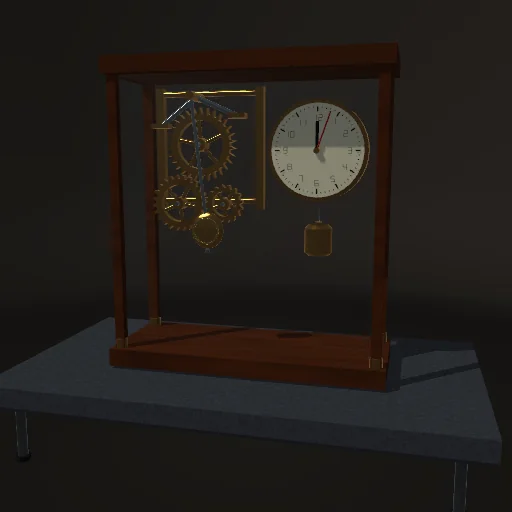
Спуск и часы — Изображение из программы
Изображение из программы

Что попробовать

Заведите часы и следите за импульсами спуска. Меняйте потери; щелчок по грузу толкает маятник.

Уравнения модуля
Уравнения
θ″ = −(g/l) sin θ − γ θ′
На пересечении: θ′new² = θ′old² + 2 ΔE/(m l²)
T ≈ 2π √(l/g), малая амплитуда
Другие эксперименты

К каталогу
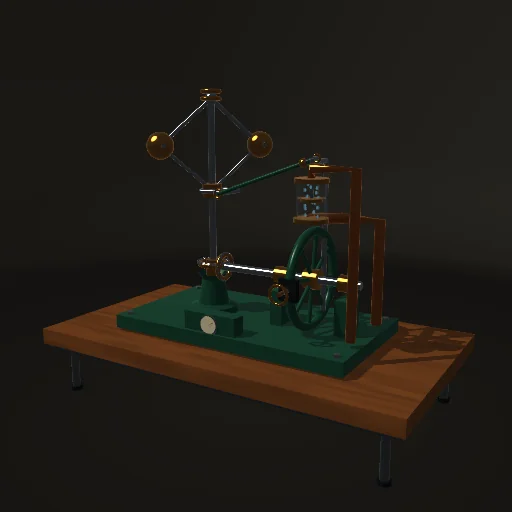
Регулятор Уатта — Изображение из программы

Physics

Регулятор Уатта

Нелинейная модель регулятора Уатта связывает конический маятник с валом двигателя. Меняйте нагрузку, усиление клапана и затухание, наблюдая установление скорости и рыскание.

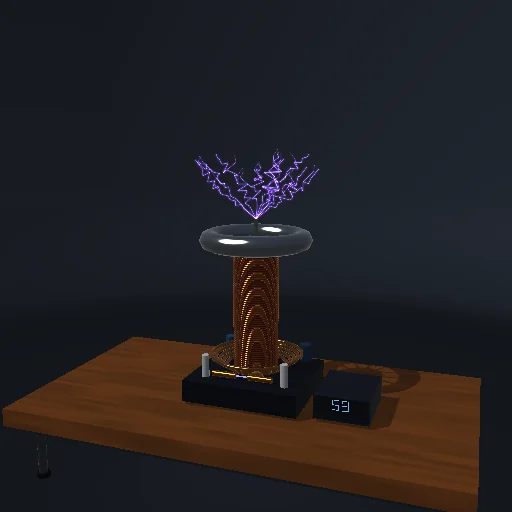
Катушка Теслы и плазменный шар · 3D — Изображение из программы

Physics

Катушка Теслы и плазменный шар · 3D

Переключайтесь между резонансной катушкой Теслы и плазменным шаром. Зажмите кнопку мыши на стекле и перемещайте точку притяжения разрядов.

Магнитная левитация под управлением — Изображение из программы

Physics

Магнитная левитация под управлением

Регулятор удерживает стальной шарик под электромагнитом. Нелинейная сила, запаздывание тока, насыщение и контактные упоры показывают отклик на толчки и отключение управления.