MakarovSuites
Русский
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Связь и лицензии

Physics

Магнитная левитация под управлением

Регулятор удерживает стальной шарик под электромагнитом. Нелинейная сила, запаздывание тока, насыщение и контактные упоры показывают отклик на толчки и отключение управления.
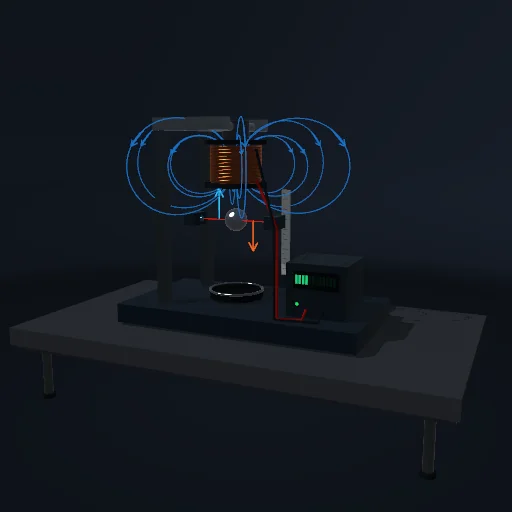
Магнитная левитация под управлением — Изображение из программы
Изображение из программы

Что попробовать

Контроллер регулирует ток катушки и удерживает стальной шар. Красная оптическая линия отмечает заданную высоту. Толкните шар или отключите управление. Голубые кривые схематически показывают поле; их яркость зависит от тока.

Уравнения модуля
Уравнения
m x″ = m g − c i²/x² − b x′
i* = x √[m(g + Kp(x − x*) + Kd x′)/c]
τ i′ = i* − i; 0 ≤ i ≤ 5 A
Другие эксперименты

К каталогу
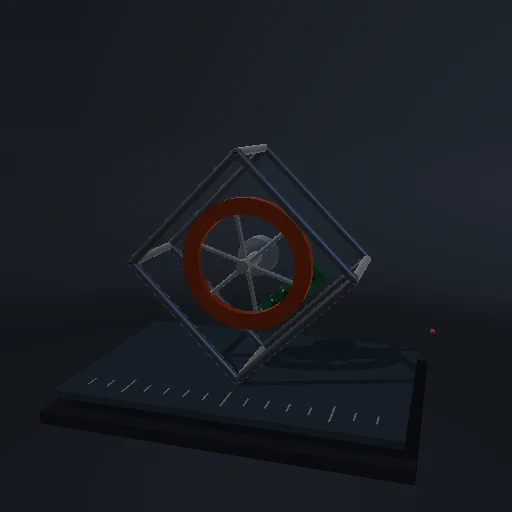
Cubli: куб, стоящий на ребре — Изображение из программы

Physics

Cubli: куб, стоящий на ребре

Плоская модель куба балансирует на ребре с помощью маховика. Возмущайте систему или поднимайте куб импульсом тормоза, сохраняющим момент импульса.

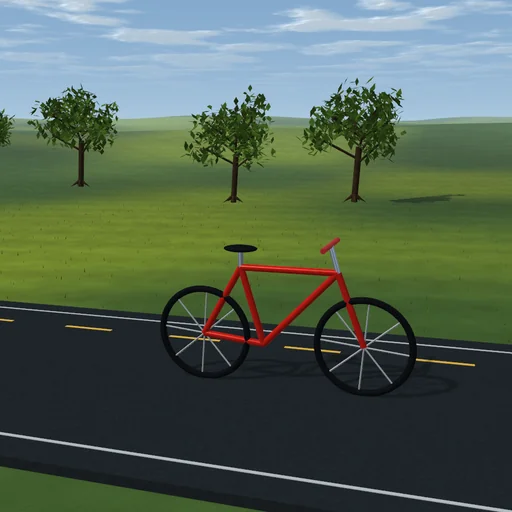
Почему велосипед не падает — Изображение из программы

Physics

Почему велосипед не падает

Исследуйте самоустойчивость эталонной линейной модели велосипеда Уиппла. Скорость, след, наклон оси руля и гироскопические члены меняют свободный отклик крена и руления.

Складской погрузчик — Изображение из программы

Physics / Engineering

Складской погрузчик

Управляйте погрузчиком и перевозите паллеты с отдельными ящиками, взаимодействующими через контакты и трение.