MakarovSuites
Русский
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Связь и лицензии

Physics

Почему велосипед не падает

Исследуйте самоустойчивость эталонной линейной модели велосипеда Уиппла. Скорость, след, наклон оси руля и гироскопические члены меняют свободный отклик крена и руления.
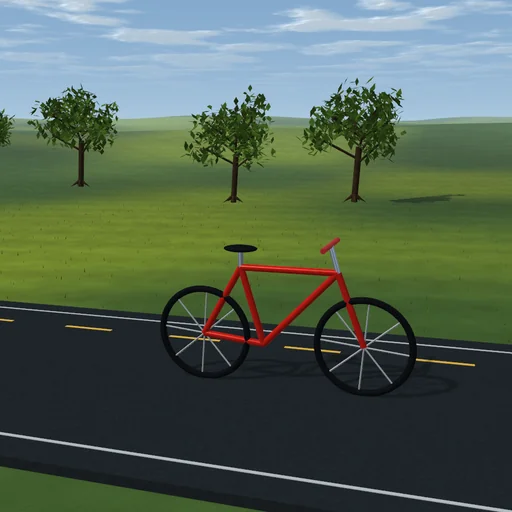
Почему велосипед не падает — Изображение из программы
Изображение из программы

Что попробовать

Меняйте скорость, вынос и наклон рулевой оси. Линейная модель Уиппла учитывает неподвижную массу ездока и применима около вертикали. За 35° начинается отдельная иллюстрация падения твёрдого тела с контактами дороги; расчёт малых углов завершён.

Уравнения модуля
Уравнения
M q″ + v C1 q′ + (g K0 + v² K2) q = 0
q = (наклон велосипеда, поворот руля)
Эталон Мейярда: w = 1.02 m; геометрический след = 0.08 m; наклон оси руления = π/10
Другие эксперименты

К каталогу
Складской погрузчик — Изображение из программы

Physics / Engineering

Складской погрузчик

Управляйте погрузчиком и перевозите паллеты с отдельными ящиками, взаимодействующими через контакты и трение.

Паровая машина — Изображение из программы

Physics / Engineering

Паровая машина

Идеальная паровая машина двойного действия связывает впуск и расширение с кривошипом и нагруженным маховиком. Меняйте давление котла и отсечку, наблюдая индикаторную диаграмму.

Мастерская роборуки — Изображение из программы

Physics / Engineering

Мастерская роборуки

Управляйте шестью осями роборуки, захватывайте физические предметы, сортируйте набор объектов и стройте башню. Обратная кинематика, ограничения суставов и полезная нагрузка на движке 3D-песочницы.