Physics / Engineering
Мастерская роборуки
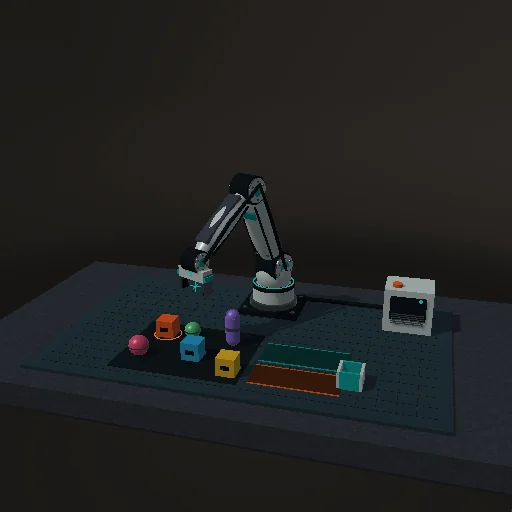
Управляйте шестью осями роборуки, захватывайте физические предметы, сортируйте набор объектов и стройте башню. Обратная кинематика, ограничения суставов и полезная нагрузка на движке 3D-песочницы.
Что происходит
Управляйте шестью осями роборуки, захватывайте физические предметы, сортируйте набор объектов и стройте башню. Обратная кинематика, ограничения суставов и полезная нагрузка на движке 3D-песочницы.
Рука движется сервоприводами с заданными ограничениями скорости, ускорения и расстояния до стола. Два основных звена сталкиваются с предметами. Свободные тела считает общий движок 3D-песочницы на 120 Гц. Захват вблизи предмета создаёт три идеальные связи без проскальзывания; отпускание сохраняет импульс. Это захват с помощью связей, а не расчёт трения пальцев и момента двигателей. Автоматика поднимает груз перед переносом, но не строит произвольный маршрут обхода препятствий. Можно перенести выбранный предмет, отсортировать шесть объектов или собрать башню из трёх кубиков. Скорость переноса груза ограничена 0,65 м/с.
Что попробовать
Щелчок по предмету — подвести руку. Стрелки: X/Z; Q/E: высота; G: захват; H: исходная поза. Правая кнопка — камера, колесо — масштаб. Перед захватом опустите кисть к центру предмета.
Уравнения модуля
Уравнения
r² = dx² + dz²
cos θ₃ = (r² + dy² − L₁² − L₂²) / (2 L₁ L₂)
θ₂ = atan2(dy, r) − atan2(L₂ sin θ₃, L₁ + L₂ cos θ₃)
θ₄ = −π/2 − θ₂ − θ₃
F = m g;  Δv = J / m