Physics / Engineering
Warsztat ramienia robota
Steruj sześcioosiowym ramieniem robota, chwytaj i sortuj fizyczne przedmioty lub buduj wieżę. Poznaj kinematykę odwrotną, ograniczenia przegubów i udźwig.
Co się dzieje
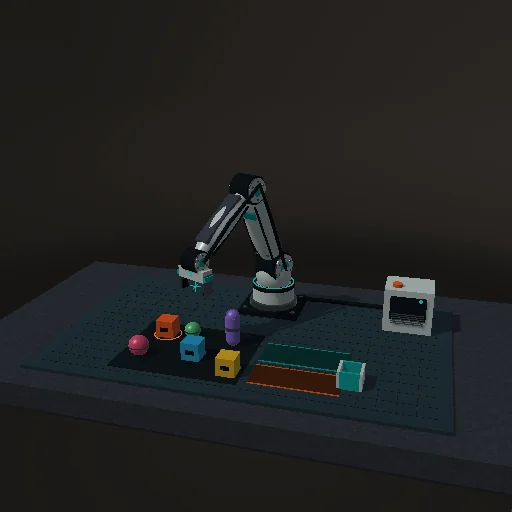
Steruj sześcioosiowym ramieniem robota, chwytaj przedmioty fizyczne, sortuj mieszane partie lub buduj wieżę. Poznaj kinematykę odwrotną, ograniczenia połączeń i ładowność za pomocą narzędzia do rozwiązywania styków 3D zawartego w pakiecie.
Ramię wykorzystuje zadany ruch serwa z ograniczeniami prędkości, przyspieszenia i prześwitu od stołu. Jego dwa główne ogniwa zderzają się z obiektami. Luźne ciała korzystają ze wspólnego rozwiązania piaskownicy 3D w 120 Hz. A. Pobliski chwyt wykorzystuje trzy idealne wiązania antypoślizgowe; otwarcie zachowuje dynamikę. Jest to chwytanie wspomagane, a nie symulacja tarcia palca lub momentu obrotowego silnika. Automatyczny planista podnosi się przed przeniesieniem; nie jest to ogólny plan unikania przeszkód. Przesuń wybrane, posortuj sześć obiektów lub ułóż trzy kostki. Przesuw pod obciążeniem jest ograniczony do 0.65 m/s.
Co wypróbować
Kliknij przedmiot, aby podjechać. Strzałki: X/Z; Q/E: wysokość; G: chwytak; H: początek. Prawy przycisk: kamera; kółko: zoom. Opuść chwytak do środka przedmiotu.
Równania modułu
Równania
r² = dx² + dz²
cos θ₃ = (r² + dy² − L₁² − L₂²) / (2 L₁ L₂)
θ₂ = atan2(dy, r) − atan2(L₂ sin θ₃, L₁ + L₂ cos θ₃)
θ₄ = −π/2 − θ₂ − θ₃
F = m g;  Δv = J / m