Physics / Engineering
Roboterarm-Werkstatt
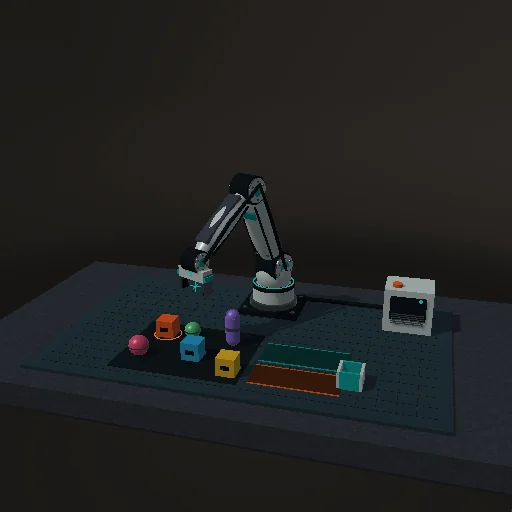
Steuern Sie einen Roboterarm mit sechs Achsen, greifen und sortieren Sie physische Objekte oder bauen Sie einen Turm. Erkunden Sie inverse Kinematik, Gelenkgrenzen und Nutzlast.
Was passiert
Steuern Sie einen sechsachsigen Roboterarm, greifen Sie physische Objekte, sortieren Sie eine gemischte Charge oder bauen Sie einen Turm. Entdecken Sie inverse Kinematik, Gelenkgrenzen und Nutzlast mit dem 3D-Kontaktlöser der Suite.
Der Arm verwendet eine vorgeschriebene Servobewegung mit Geschwindigkeits-, Beschleunigungs- und Tischabstandsgrenzen. Seine beiden Hauptglieder kollidieren mit Objekten. Lose Körper verwenden den gemeinsamen 3D-Sandbox-Solver bei 120 Hz. A. Der nahegelegene Griff aktiviert drei ideale Anti-Rutsch-Beschränkungen; Die Eröffnung bewahrt den Schwung. Hierbei handelt es sich um unterstütztes Greifen, nicht um eine Simulation der Fingerreibung oder des Motordrehmoments. Der automatische Planer hebt vor dem Transfer an; Es handelt sich nicht um einen allgemeinen Planer zur Vermeidung von Hindernissen. Verschieben Sie ausgewählte Objekte, sortieren Sie sechs Objekte oder stapeln Sie die drei Würfel. Die Fahrt unter gehaltener Last ist auf 0.65 m/s beschränkt.
Zum Ausprobieren
Objekt anklicken zum Anfahren. Pfeile: X/Z; Q/E: Höhe; G: greifen; H: Grundstellung. Rechts ziehen: Kamera; Mausrad: Zoom. Vor dem Greifen auf Objekthöhe absenken.
Gleichungen des Moduls
Gleichungen
r² = dx² + dz²
cos θ₃ = (r² + dy² − L₁² − L₂²) / (2 L₁ L₂)
θ₂ = atan2(dy, r) − atan2(L₂ sin θ₃, L₁ + L₂ cos θ₃)
θ₄ = −π/2 − θ₂ − θ₃
F = m g;  Δv = J / m