Physics / Engineering
Atelier de bras robotisé
Pilotez un bras robotisé à six axes, saisissez et triez des objets physiques ou construisez une tour. Explorez la cinématique inverse, les limites articulaires et la charge utile.
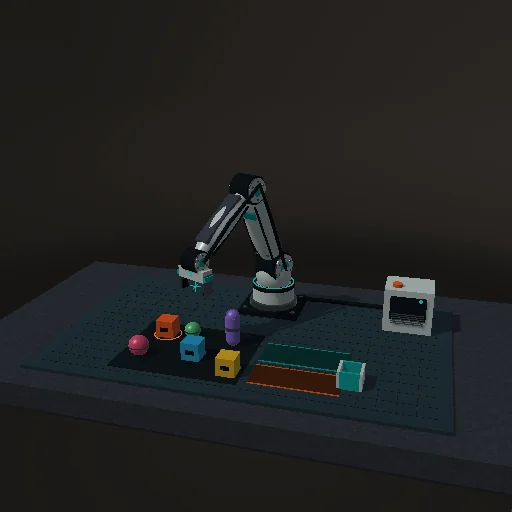
Ce qui se passe
Contrôlez un bras robotique à six axes, saisissez des objets physiques, triez un lot mixte ou construisez une tour. Explorez la cinématique inverse, les limites des articulations et la charge utile avec le solveur de contact 3D de la suite.
Le bras utilise un mouvement d'asservissement prescrit avec des limites de vitesse, d'accélération et de dégagement de la table. Ses deux maillons principaux entrent en collision avec des objets. Les corps libres utilisent le solveur de bac à sable partagé 3D et la prise à proximité 120 Hz. A engage trois contraintes antidérapantes idéales ; l’ouverture préserve l’élan. Il s’agit d’une préhension assistée et non d’une simulation du frottement des doigts ou du couple moteur. Le planificateur automatique se lève avant le transfert ; il ne s'agit pas d'un planificateur général pour éviter les obstacles. Déplacez la sélection, triez six objets ou empilez les trois cubes. Les déplacements en charge maintenue sont limités au 0.65 m/s.
À essayer
Cliquez sur un objet pour l’approcher. Flèches : X/Z ; Q/E : hauteur ; G : pince ; H : retour. Glisser droit : caméra ; molette : zoom. Abaissez la pince au centre de l’objet.
Équations du module
Équations
r² = dx² + dz²
cos θ₃ = (r² + dy² − L₁² − L₂²) / (2 L₁ L₂)
θ₂ = atan2(dy, r) − atan2(L₂ sin θ₃, L₁ + L₂ cos θ₃)
θ₄ = −π/2 − θ₂ − θ₃
F = m g;  Δv = J / m