Physics / Engineering
Майстерня роботизованої руки
Керуйте шістьма осями роботизованої руки, захоплюйте фізичні предмети, сортуйте об’єкти та будуйте вежу. Зворотна кінематика, обмеження суглобів і корисне навантаження.
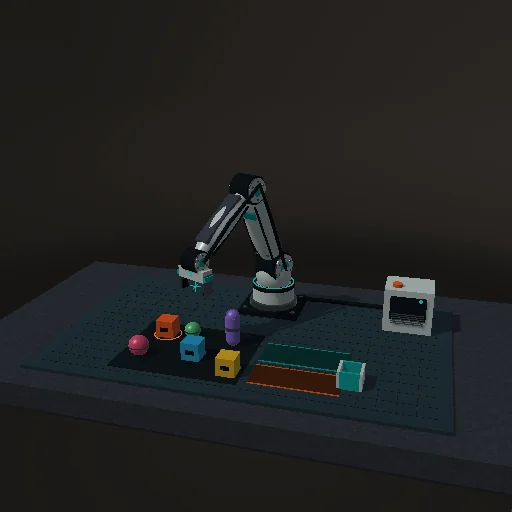
Що відбувається
Керуйте шестиосьовою рукою робота, хапайте фізичні об’єкти, сортуйте змішану партію або будуйте вежу. Досліджуйте зворотну кінематику, межі з’єднань і корисне навантаження за допомогою контактного розв’язувача 3D.
Рука використовує заданий серворух із обмеженнями швидкості, прискорення та кліренсу до столу. Дві його основні ланки стикаються з предметами. Для незакріплених тіл використовується спільний розв’язувач пісочниці 3D на 120 Hz. A, поруч із захопленням використовуються три ідеальні обмеження проти ковзання; відкриття зберігає імпульс. Це допоміжне захоплення, а не симуляція тертя пальців або моменту двигуна. Автоматичний планувальник піднімає перед перенесенням; це не загальний план уникнення перешкод. Перемістіть вибране, відсортуйте шість об'єктів або складіть три кубики. Переміщення з утримуваним вантажем обмежено 0.65 m/s.
Що спробувати
Клацання по предмету — підвести руку. Стрілки: X/Z; Q/E: висота; G: захват; H: початкова поза. Права кнопка — камера, колесо — масштаб. Опустіть кисть до центра предмета.
Рівняння модуля
Рівняння
r² = dx² + dz²
cos θ₃ = (r² + dy² − L₁² − L₂²) / (2 L₁ L₂)
θ₂ = atan2(dy, r) − atan2(L₂ sin θ₃, L₁ + L₂ cos θ₃)
θ₄ = −π/2 − θ₂ − θ₃
F = m g;  Δv = J / m