Physics / Engineering
Taller de brazo robótico
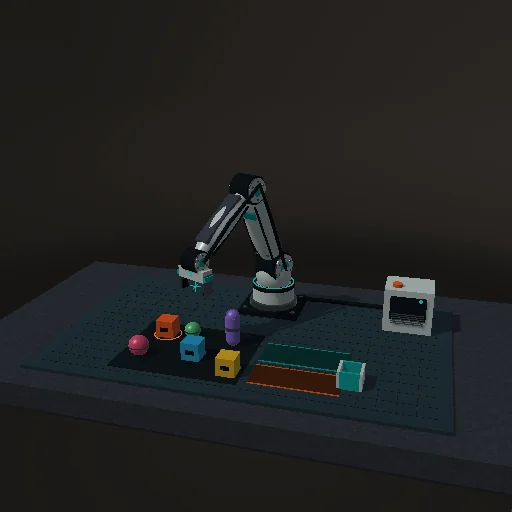
Controla un brazo robótico de seis ejes, agarra y clasifica objetos físicos o construye una torre. Explora cinemática inversa, límites articulares y carga útil.
Qué ocurre
Controle un brazo robótico de seis ejes, agarre objetos físicos, clasifique un lote mixto o construya una torre. Explore la cinemática inversa, los límites de las juntas y la carga útil con el solucionador de contactos 3D de la suite.
El brazo utiliza un servo movimiento prescrito con límites de velocidad, aceleración y espacio libre de la mesa. Sus dos enlaces principales chocan con objetos. Los cuerpos sueltos utilizan el solucionador de caja de arena compartido 3D y el agarre cercano 120 Hz. A involucra tres restricciones antideslizantes ideales; la apertura conserva el impulso. Se trata de un agarre asistido, no de una simulación de la fricción de los dedos o del par motor. El planificador automático se levanta antes de la transferencia; No es un planificador general para evitar obstáculos. Mueve los seleccionados, ordena seis objetos o apila los tres cubos. El viaje con carga retenida está limitado a 0.65 m/s.
Qué probar
Haz clic en un objeto para acercarte. Flechas: X/Z; Q/E: altura; G: pinza; H: inicio. Arrastre derecho: cámara; rueda: zoom. Baja la pinza al centro del objeto.
Ecuaciones del módulo
Ecuaciones
r² = dx² + dz²
cos θ₃ = (r² + dy² − L₁² − L₂²) / (2 L₁ L₂)
θ₂ = atan2(dy, r) − atan2(L₂ sin θ₃, L₁ + L₂ cos θ₃)
θ₄ = −π/2 − θ₂ − θ₃
F = m g;  Δv = J / m