Physics / Engineering
Laboratorio del braccio robotico
Controlla un braccio robotico a sei assi, afferra e ordina oggetti fisici o costruisci una torre. Esplora cinematica inversa, limiti dei giunti e carico utile.
Cosa succede
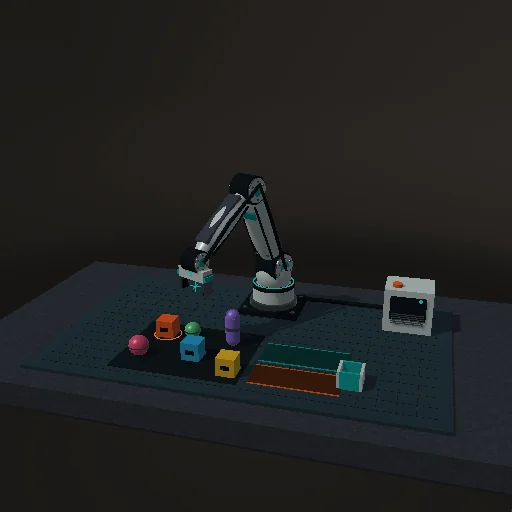
Controlla un braccio robotico a sei assi, afferra oggetti fisici, smista un lotto misto o costruisci una torre. Esplora la cinematica inversa, i limiti dei giunti e il carico utile con il risolutore di contatti 3D della suite.
Il braccio utilizza il servomovimento prescritto con limiti di velocità, accelerazione e distanza dal tavolo. I suoi due collegamenti principali entrano in collisione con gli oggetti. I corpi sciolti utilizzano il risolutore sandbox 3D condiviso nella presa vicina 120 Hz. A che impegna tre vincoli antiscivolo ideali; l'apertura preserva lo slancio. Si tratta di una presa assistita, non di una simulazione dell'attrito delle dita o della coppia del motore. Il pianificatore automatico si solleva prima del trasferimento; non è un pianificatore generale per evitare gli ostacoli. Sposta la selezione, ordina sei oggetti o impila i tre cubi. La corsa a carico sostenuto è limitata a 0.65 m/s.
Da provare
Clic su un oggetto per avvicinarsi. Frecce: X/Z; Q/E: altezza; G: pinza; H: posa iniziale. Trascina col destro: camera; rotella: zoom. Abbassa la pinza al centro dell’oggetto.
Equazioni del modulo
Equazioni
r² = dx² + dz²
cos θ₃ = (r² + dy² − L₁² − L₂²) / (2 L₁ L₂)
θ₂ = atan2(dy, r) − atan2(L₂ sin θ₃, L₁ + L₂ cos θ₃)
θ₄ = −π/2 − θ₂ − θ₃
F = m g;  Δv = J / m