Engineering
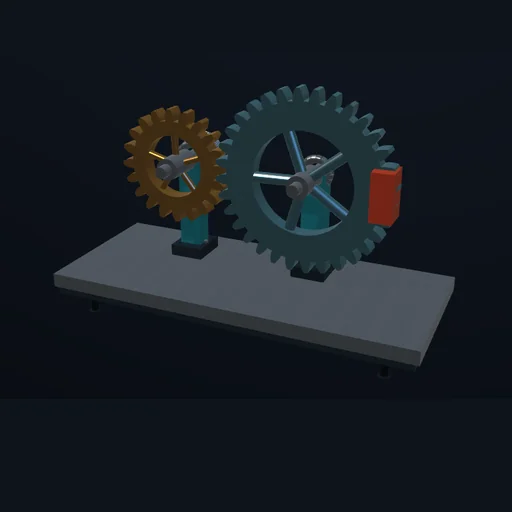
Пара прямозубых шестерён
Увеличьте нагрузку до остановки привода. Меняйте отношение зубьев и направление мотора.
В разработке
Механизмы, производственные процессы и машины: от астролябии и тросового робота до судна на подводных крыльях и станка с ЧПУ.
106 модулей · Страница 1 / 6 · 54 в плане
Этот Suite ещё в разработке. Здесь показаны реализованные эксперименты, а не выпущенный продукт.
Связь и лицензииEngineering
Увеличьте нагрузку до остановки привода. Меняйте отношение зубьев и направление мотора.
Engineering
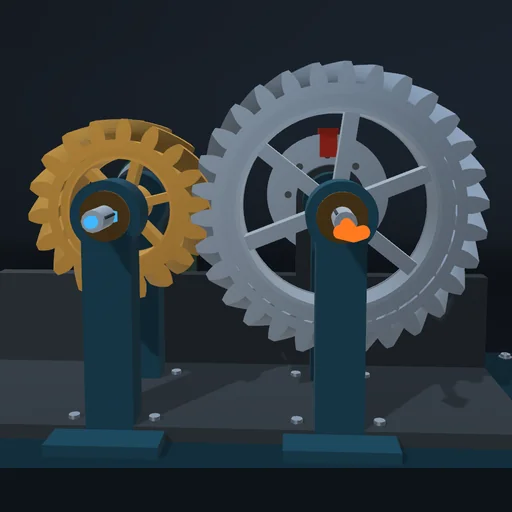
Меняйте угол наклона зубьев и направление винтовой линии при той же нагрузке и смотрите осевое усилие на подшипниках. Сила в зацеплении рассчитывается вдоль нормали к зубу; осевое усилие — реакция подшипника, а не формула.
Engineering
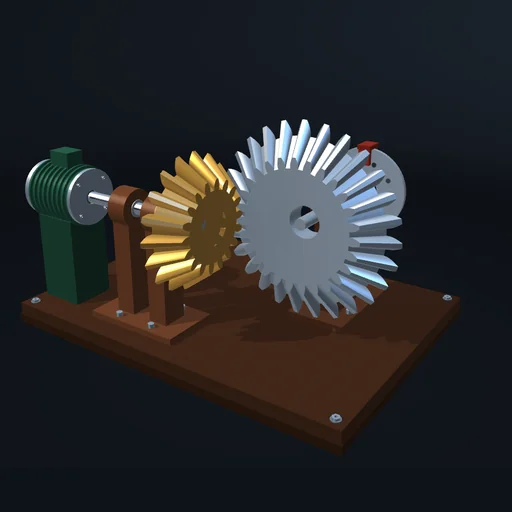
Поверните валы на другой угол и смените передаточное отношение при той же нагрузке. Начальные конусы подстраиваются; при идеальном зацеплении мощности на входе и выходе остаются равными, а момент и скорость меняются ролями.
Engineering
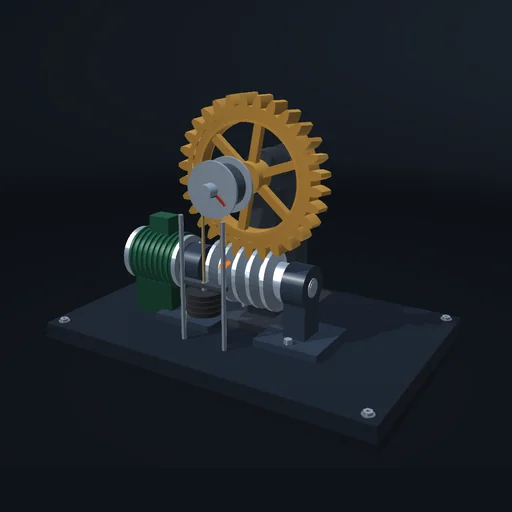
Поднимите груз с помощью червяка и колеса, затем остановите мотор и уменьшайте трение, пока груз не начнёт проворачивать червяк обратно. Сравните один, два и четыре захода: КПД в обоих направлениях и тормоз, нужный для удержания груза.
Engineering
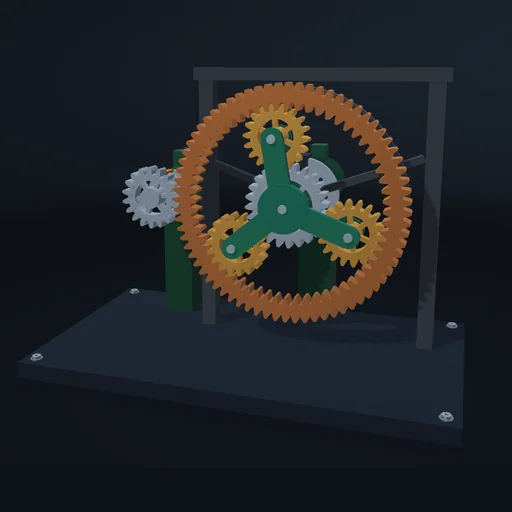
Затормозите эпицикл, затем солнечную шестерню, затем водило и вращайте передачу: одно уравнение связывает три скорости. Вращайте солнечную шестерню и эпицикл одновременно, затем затормозите два звена и попробуйте повернуть третье.
Engineering
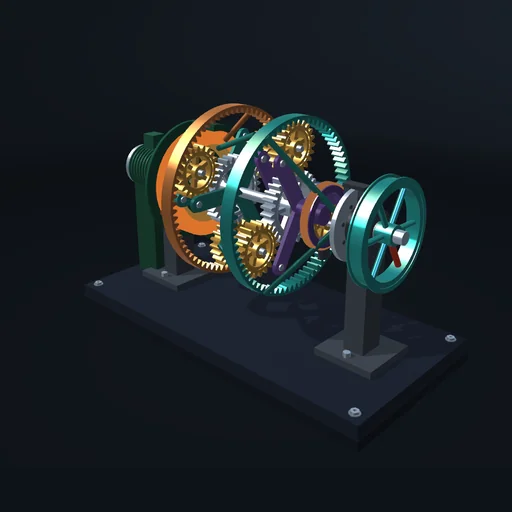
Переключайте коробку из двух планетарных рядов на первую, вторую, третью передачу и задний ход при малой и большой нагрузке; каждую передачу задаёт всего лишь пара фрикционов и тормозов. Затем включите оба тормоза сразу и посмотрите, как коробка заблокируется.
Engineering
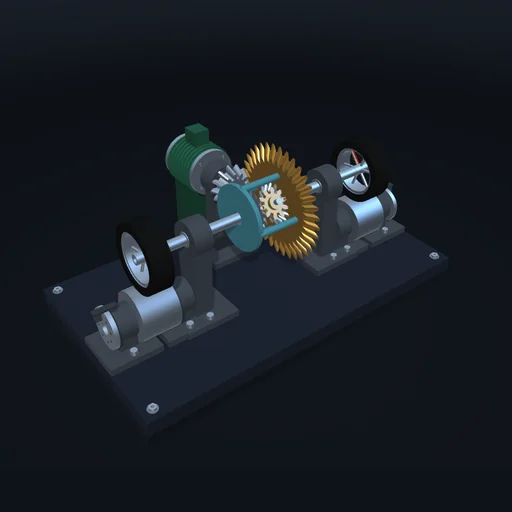
Поставьте одно колесо оси на скользкий барабан: открытый дифференциал даёт обоим колёсам одинаковый малый момент, поэтому одно буксует, а другое стоит. Добавьте фрикционную муфту (дифференциал повышенного трения) или заблокируйте дифференциал при том же моменте двигателя и сравните.
Engineering
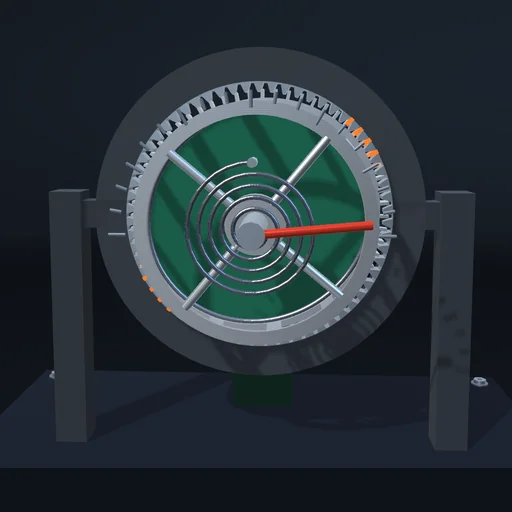
Заведите пружину через волновую передачу и смотрите, как упругий стакан закручивается на T/K; включите реверс, и пружина вернёт свою энергию. Сравните два и три выступа, 60 и 120 зубьев: передаточное отношение равно числу зубьев гибкого колеса, делённому на разность чисел зубьев.
Engineering
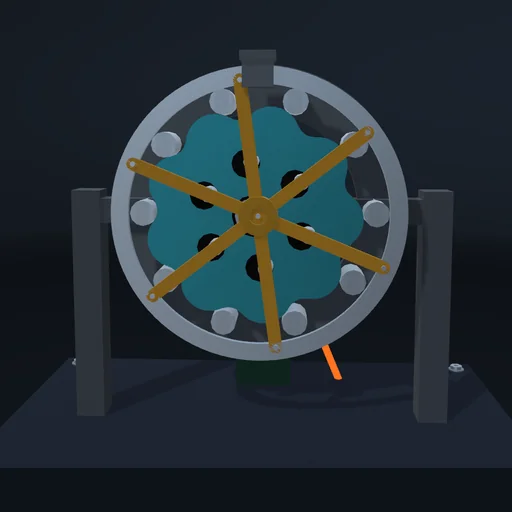
Запустите циклоидальный редуктор с одним диском, а затем с двумя, сдвинутыми на пол-оборота, и сравните силу на входном подшипнике. Дайте реверс под нагрузкой при большем зазоре в выходных пальцах: вход продолжает вращаться, а выход стоит.
Engineering
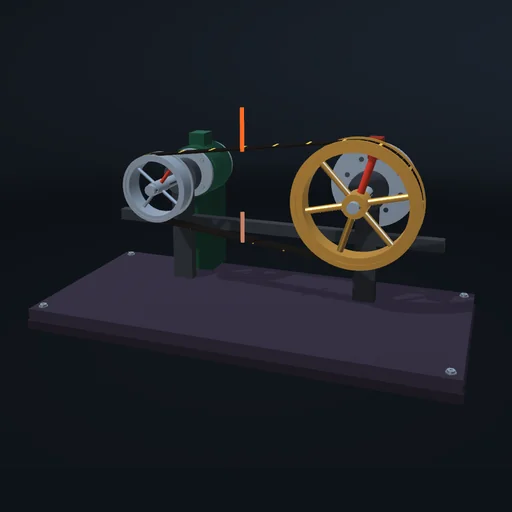
Увеличивайте нагрузку, пока ремень не начнёт проскальзывать, затем включите натяжитель и сравните. Предел задают угол обхвата и трение; пока ремень проскальзывает, работа уходит в тепло.
Engineering
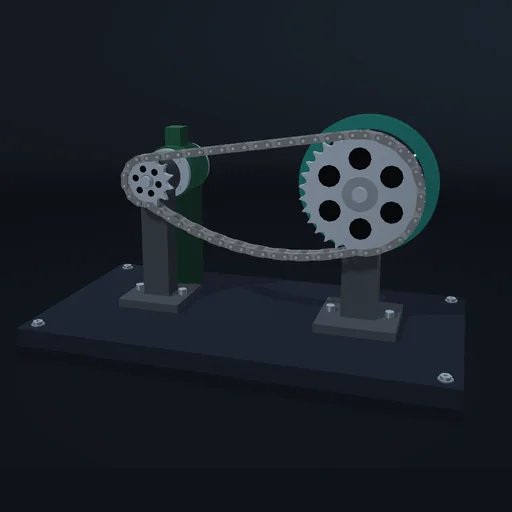
Вращайте роликовой цепью звёздочку с 30 зубьями от звёздочки с 9, 13 или 19 зубьями и смотрите, как скорость ведомой звёздочки пульсирует один раз на каждый зуб. Затем дайте цепи слабину и запустите снова: мотор забегает вперёд, пока ветвь рывком не натянется.
Engineering
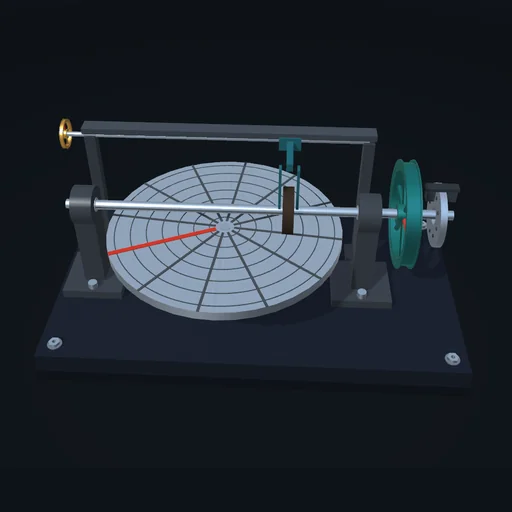
Перемещайте ролик поперёк вращающегося диска при постоянной нагрузке: скорость выходного вала следует за r/R через ноль до обратного вращения. Уменьшайте силу прижатия, пока ролик не начнёт проскальзывать; затем снимите прижатие, снова прижмите ролик к вращающемуся диску и сравните тепло проскальзывания с энергией, которую набирает маховик.
Engineering
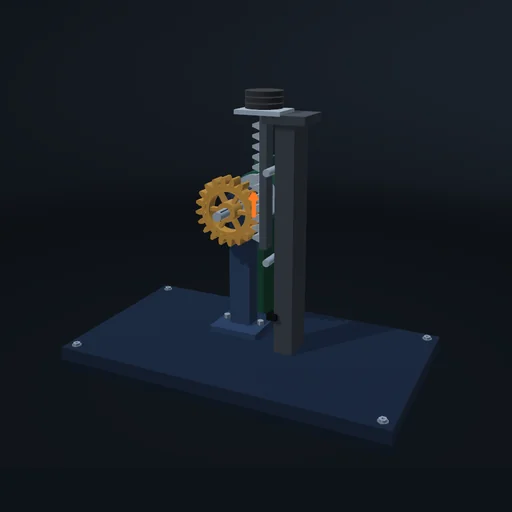
Поднимите груз вертикальной рейкой и дайте реверс; положите рейку горизонтально и снова дайте реверс. Висящий груз держит одну сторону зубьев прижатой, а каретке на направляющей с трением сначала приходится пройти люфт.
Engineering
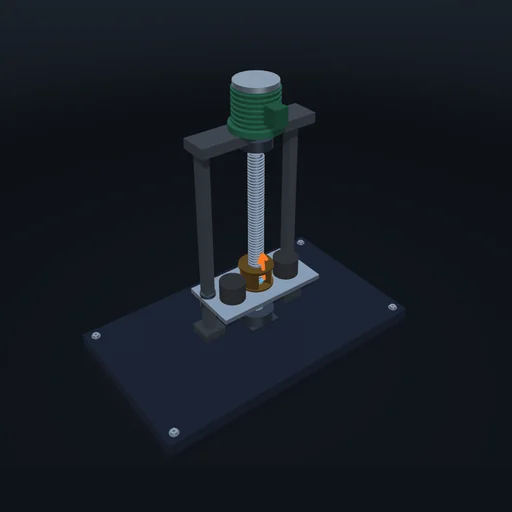
Поднимите один и тот же груз одно-, двух- и четырёхзаходным винтом и сравните момент и КПД; затем выключите мотор и уменьшайте трение, пока груз не начнёт проворачивать винт обратно.
Engineering
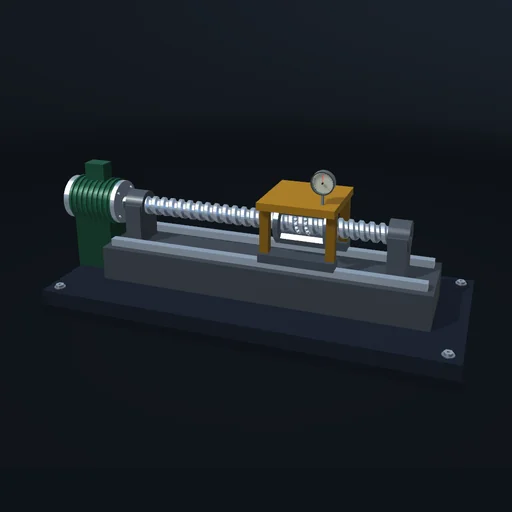
Перемещайте каретку между двумя позициями с гайкой с предварительным натягом и с гайкой, у которой есть зазор, и смотрите, насколько каретка отстаёт от мотора. Толкните стоящую каретку, чтобы измерить жёсткость гайки, затем выключите сервопривод и толкните снова: винт проворачивается обратно.
Engineering
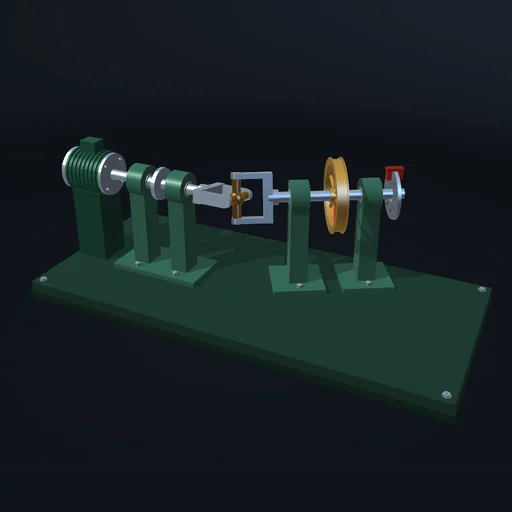
Изогните вал и посмотрите, как выход вращается неравномерно при равномерном входе; второй шарнир в фазе это компенсирует, а скрещённый удваивает. Вилки и крестовины — тела на вращательных шарнирах.
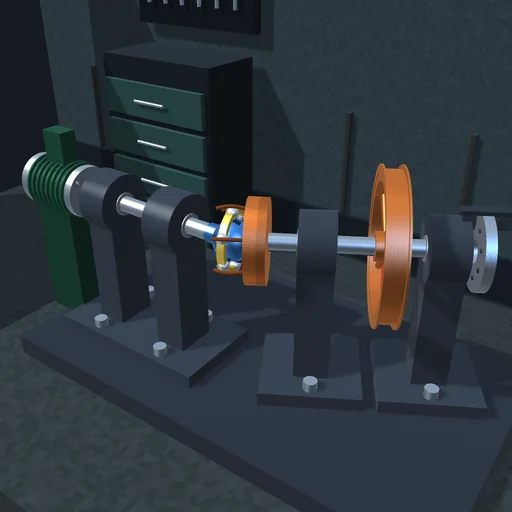
Engineering
Изогните линию привода и следите за скоростью выходного вала: через шарнир Рцеппа она остаётся в точности равной входной, а через карданную крестовину дважды за оборот колеблется между cos β и 1/cos β входной. Следите за шариками: сепаратор удерживает их в плоскости, делящей угол излома пополам.
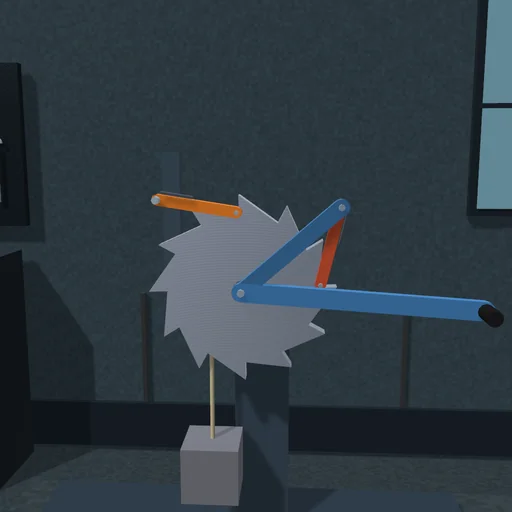
Engineering
Качайте рычаг, и груз поднимается зуб за зубом: ведущая собачка толкает зуб вперёд, а стопорная со щелчками перескакивает через зубья и удерживает колесо, когда рычаг идёт назад. Остановите рычаг: груз стоит. Поднимите собачки и дайте грузу опуститься, затем отпустите их и посмотрите на удар.
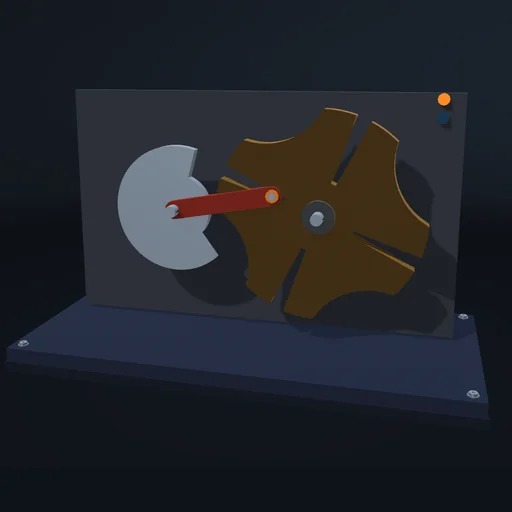
Engineering
Сравните четыре и шесть пазов и увеличьте скорость привода: один оборот кривошипа даёт один шаг, на выстое колесо держит запирающая дуга, а наибольшее ускорение колеса растёт как квадрат скорости.
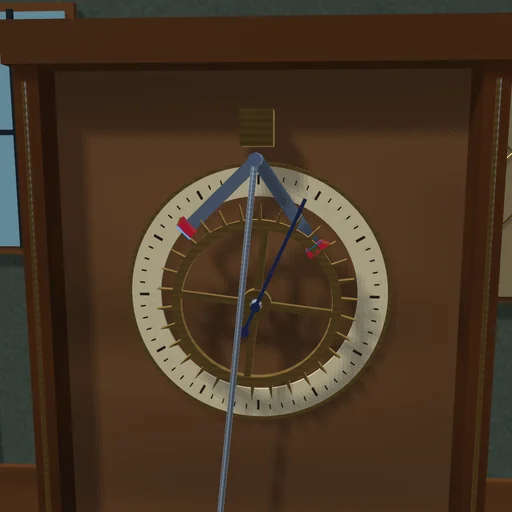
Engineering
Секундный маятник и ходовое колесо часов взаимодействуют только там, где зубья касаются палет анкера: зуб лежит на плоскости покоя, при качании маятника соскальзывает с неё, толкает плоскость импульса и падает на другую палету. Измените привод и посмотрите, как размах качаний установится заново; задержите маятник и проверьте, пойдут ли часы снова.
Некоторые модули входят в несколько Suites. Здесь у общего эксперимента одна страница.