Engineering
Ходовой винт и винтовой домкрат
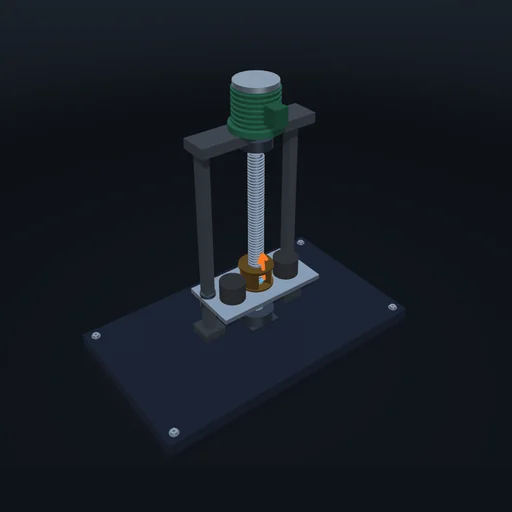
Поднимите один и тот же груз одно-, двух- и четырёхзаходным винтом и сравните момент и КПД; затем выключите мотор и уменьшайте трение, пока груз не начнёт проворачивать винт обратно.
Что происходит
Мотор вращает вертикальный винт со средним радиусом 70 мм; его гайка поднимает по направляющей платформу с грузом. Один, два или четыре захода при шаге резьбы 30 мм дают ход винта L, равный 30, 60 или 120 мм за оборот, и угол подъёма резьбы tan λ = L/(2πr): 3,9°, 7,8° или 15,3°. Боковая сторона витка скользит с кулоновым трением, φ = atan μ. Чтобы поднять груз весом W, нужен момент T = W·r·tan(λ + φ), и лишь доля tan λ/tan(λ + φ) работы мотора идёт на подъём: при μ = 0,12 это 36 % для однозаходного винта и 67 % для четырёхзаходного. Для спуска нужен момент T = W·r·tan(φ − λ): он положителен, пока λ < φ, так что мотору приходится принудительно опускать груз — винт самотормозящий и при выключенном моторе держит любой груз. При λ > φ момент становится отрицательным: груз проворачивает винт обратно, и мотору приходится его тормозить. При μ = 0,12 держит только однозаходный винт; при μ = 0,15 держит и двухзаходный. КПД самотормозящего винта никогда не достигает 50 %.
Модель: жёсткие винт, гайка и платформа; резьба — один контакт по боковой стороне витка с кулоновым трением, сцепленный или скользящий. Без трения в упорном подшипнике и направляющей, без упругости; μ не зависит ни от скорости, ни от нагрузки.
Что попробовать
Поднимите груз при каждом ходе винта и сравните момент и КПД; затем выключите мотор и уменьшайте μ, пока груз не начнёт опускаться сам.
Уравнения модуля
Уравнения
tan λ = L/(2πr),  φ = atan μ
T↑ = W r tan(λ + φ)
T↓ = W r tan(φ − λ)
η = tan λ / tan(λ + φ)
λ ≤ φ  ⇒  T↓ ≥ 0,  η < ½