Engineering
Vis de manœuvre et vérin à vis
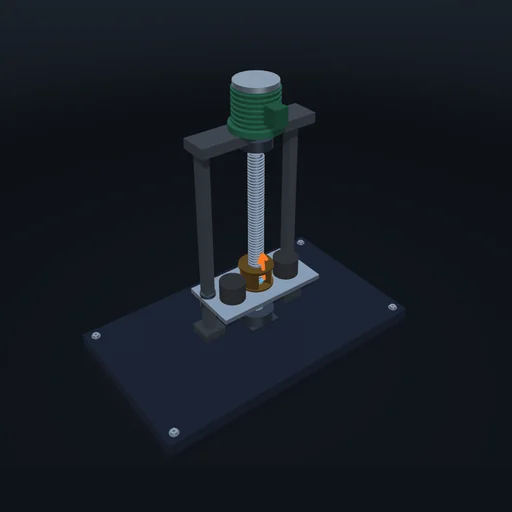
Levez la même charge avec des vis à un, deux et quatre filets et comparez le couple et le rendement ; puis coupez le moteur et diminuez le frottement jusqu’à ce que la charge fasse tourner la vis en sens inverse.
Ce qui se passe
Un moteur fait tourner une vis verticale de rayon moyen 70 mm ; son écrou lève une plateforme chargée le long d’un guidage. Avec un pas apparent de 30 mm, un, deux ou quatre filets donnent un pas réel L de 30, 60 ou 120 mm par tour et l’angle d’hélice tan λ = L/(2πr) : 3,9°, 7,8° ou 15,3°. Le flanc glisse avec un frottement de Coulomb, φ = atan μ. Lever le poids W demande T = W·r·tan(λ + φ), et seule la fraction tan λ/tan(λ + φ) du travail du moteur sert à élever la charge : 36 % avec un filet, 67 % avec quatre, pour μ = 0,12. Descendre la charge demande T = W·r·tan(φ − λ) : positif tant que λ < φ, donc le moteur doit l’entraîner vers le bas – la vis est irréversible et, moteur coupé, elle retient n’importe quelle charge. Avec λ > φ, le couple devient négatif : la charge fait tourner la vis en sens inverse, et le moteur doit la freiner. À μ = 0,12, seule la vis à un filet tient ; à μ = 0,15, celle à deux filets tient aussi. Une vis irréversible n’atteint jamais 50 % de rendement.
Modèle : vis, écrou et plateforme rigides ; le filetage est un seul contact de flanc à frottement de Coulomb, adhérent ou glissant. Ni frottement dans la butée ni dans le guidage, ni élasticité ; μ ne dépend ni de la vitesse ni de la charge.
À essayer
Levez la charge avec chaque pas réel et comparez le couple et le rendement ; puis coupez le moteur et diminuez μ jusqu’à ce que la charge descende d’elle-même.
Équations du module
Équations
tan λ = L/(2πr),  φ = atan μ
T↑ = W r tan(λ + φ)
T↓ = W r tan(φ − λ)
η = tan λ / tan(λ + φ)
λ ≤ φ  ⇒  T↓ ≥ 0,  η < ½