Engineering
Actionneur à vis à billes
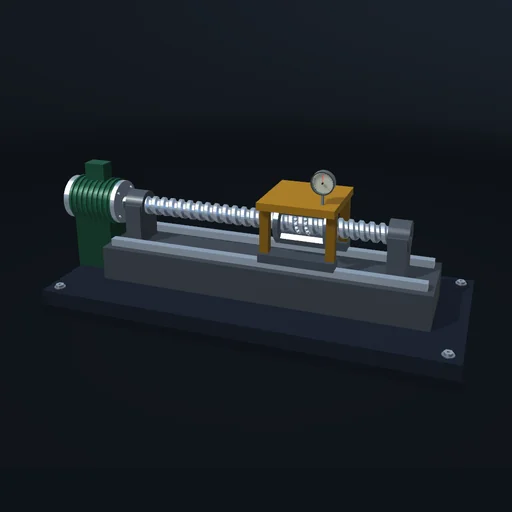
Déplacez le chariot entre deux postes avec un écrou préchargé et avec un écrou à jeu, et regardez de combien il est en retard sur le moteur. Poussez le chariot à l’arrêt pour mesurer la raideur de l’écrou, puis coupez l’asservissement et poussez de nouveau : la vis tourne en arrière.
Ce qui se passe
Un servomoteur fait tourner une vis à billes, et son écrou entraîne un chariot le long d’un guidage entre deux postes distants de 1 m. L’asservissement ne connaît que l’angle du moteur, donc le chariot se tient là où la vis le place, plus ce que cède l’écrou. L’écrou est fait de deux moitiés garnies de billes, chacune un ressort axial de raideur k. Préchargées l’une contre l’autre avec Fp, les deux moitiés portent la charge : une poussée F déplace le chariot de F/(2k), sans aucun jeu, jusqu’à F = 2Fp, où une moitié se décharge et la raideur est divisée par deux. Sans précharge, l’écrou a du jeu : une poussée qui change de sens traverse d’abord ce jeu, puis une moitié reprend la charge, F/k. L’affichage de l’écart indique, en micromètres, de combien le chariot devance le moteur. Les billes qui roulent perdent peu : tan λ/tan(λ + φ) dépasse 97 %, si bien qu’une fois l’asservissement coupé, une poussée sur le chariot fait tourner la vis en arrière. La précharge coûte un couple résistant constant.
Modèle : vis et chariot rigides ; chaque moitié d’écrou est un contact de flanc élastique avec frottement de roulement μ = 0,005, précharge, jeu et raideur étant réglés pour chaque moitié ; l’asservissement est une boucle de vitesse fermée sur l’angle du moteur. Ni dynamique des billes, ni torsion ou flexion de la vis, ni dilatation thermique.
À essayer
Avec chaque écrou, envoyez le chariot à l’autre poste et comparez l’écart ; poussez ensuite le chariot à l’arrêt, et coupez l’asservissement avant de pousser de nouveau.
Équations du module
Équations
x = L·θ/(2π)
F < 2Fp:  δ = F/(2k)
F > 2Fp:  δ = (F − Fp)/k
η = tan λ / tan(λ + φ)
Tp = 2μFp r / cos²λ