Engineering
Roue à rochet et cliquet
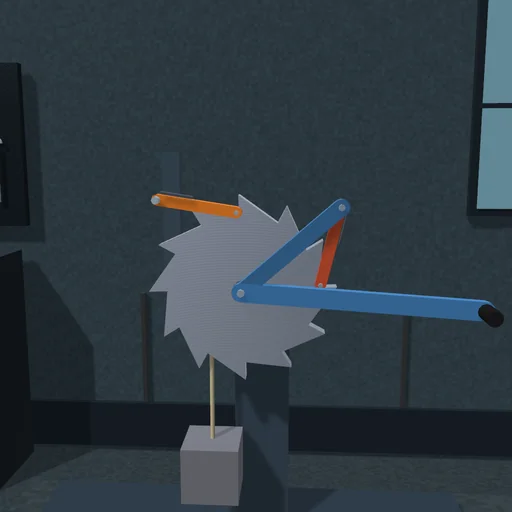
Actionnez le levier et la charge monte dent par dent : le cliquet d’entraînement pousse une dent vers l’avant, le cliquet de retenue saute en cliquetant par-dessus les dents et bloque la roue quand le levier revient. Arrêtez le levier : la charge reste en place. Soulevez les cliquets pour laisser descendre la charge, puis laissez-les retomber et observez le choc.
Ce qui se passe
Une roue à rochet de 12 dents de scie tourne sur un arbre, solidaire d’un tambour de rayon 0,12 m ; le câble d’une charge de 20 kg est enroulé sur le tambour. Un levier monté sur le même arbre porte le cliquet d’entraînement ; le cliquet de retenue est suspendu à un axe fixé au bâti. Des ressorts appuient les deux cliquets sur les dents. À chaque course aller, le cliquet d’entraînement pousse la face droite d’une dent et soulève la charge d’une dent, r_d·2π/z = 62,8 mm, contre un couple de m·g·r_d = 23,5 N·m sur le levier, tandis que le cliquet de retenue remonte le dos des dents et tombe dans le creux suivant. Au retour, le cliquet de retenue accroche une face et retient la charge, et le cliquet d’entraînement glisse en arrière par-dessus une dent. La roue ne peut tourner que dans un sens – non que quelque chose interdise l’autre, mais parce que la pointe d’un cliquet bute contre une face.
Arrêtez le levier : la charge reste en place. Soulevez les deux cliquets : la charge descend avec une accélération de m·g·r_d²/(I + m·r_d²) = 5,06 m/s² en entraînant la roue. Laissez-les retomber, et le cliquet de retenue rattrape la roue lancée en encaissant un choc.
Modèle : roue, levier, cliquets et charge rigides ; les pointes des cliquets touchent le profil des dents par des contacts unilatéraux, leurs ressorts sont des couples sur leurs axes ; un servomoteur à couple limité fait osciller le levier. Sans frottement.
À essayer
Laissez travailler le levier et comptez les dents. Arrêtez-le, puis soulevez un instant les cliquets et laissez-les retomber : lisez la valeur du choc.
Équations du module
Équations
Δh = r_d·2π/z  per stroke
τ = m·g·r_d
a = m·g·r_d²/(I + m·r_d²)  (pawls lifted)
W_lever = m·g·Δh + losses