Engineering
Храповик и собачка
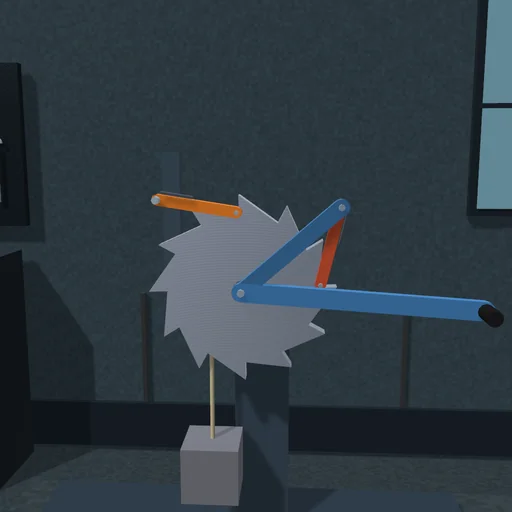
Качайте рычаг, и груз поднимается зуб за зубом: ведущая собачка толкает зуб вперёд, а стопорная со щелчками перескакивает через зубья и удерживает колесо, когда рычаг идёт назад. Остановите рычаг: груз стоит. Поднимите собачки и дайте грузу опуститься, затем отпустите их и посмотрите на удар.
Что происходит
Храповое колесо с 12 пилообразными зубьями вращается на валу вместе с барабаном радиусом 0,12 м; на барабан намотан трос груза массой 20 кг. Рычаг на том же валу несёт ведущую собачку; стопорная собачка подвешена на оси, закреплённой на раме. Пружины прижимают обе собачки к зубьям. При каждом рабочем ходе ведущая собачка толкает прямую грань зуба и поднимает груз на один зуб, r_d·2π/z = 62,8 мм, преодолевая момент m·g·r_d = 23,5 Н·м на рычаге, а стопорная собачка тем временем скользит вверх по спинкам зубьев и заскакивает в следующую впадину. При обратном ходе стопорная собачка цепляет грань зуба и удерживает груз, а ведущая собачка проскальзывает назад через зуб. Колесо может вращаться только в одну сторону — не потому, что что-то запрещает вращение в другую, а потому, что кончик собачки упирается в грань зуба.
Остановите рычаг: груз стоит на месте. Поднимите обе собачки: груз опускается с ускорением m·g·r_d²/(I + m·r_d²) = 5,06 м/с², вращая колесо. Верните их на место — и стопорная собачка с ударом останавливает разогнавшееся колесо.
Модель: жёсткие колесо, рычаг, собачки и груз; кончики собачек касаются контура зубьев через односторонние контакты, пружины собачек — моменты на их осях; рычаг качает сервопривод с ограничением момента. Без трения.
Что попробовать
Дайте рычагу поработать и посчитайте зубья. Остановите его, затем ненадолго поднимите собачки и отпустите: посмотрите на показание удара.
Уравнения модуля
Уравнения
Δh = r_d·2π/z  per stroke
τ = m·g·r_d
a = m·g·r_d²/(I + m·r_d²)  (pawls lifted)
W_lever = m·g·Δh + losses