Engineering
Храповик і собачка
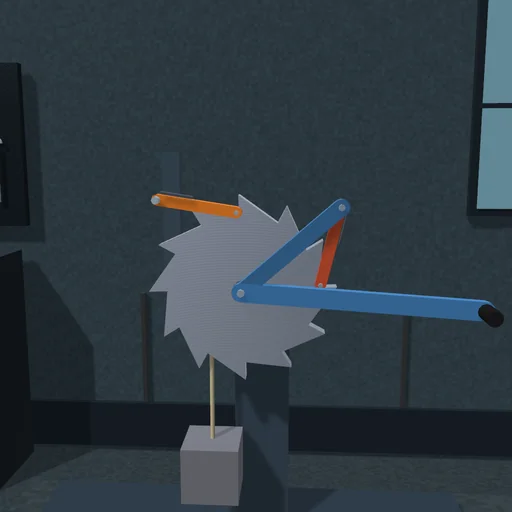
Хитайте важіль, і вантаж піднімається зубець за зубцем: ведуча собачка штовхає зубець уперед, а стопорна з клацанням перескакує через зубці й утримує колесо, коли важіль іде назад. Зупиніть важіль: вантаж стоїть. Підніміть собачки й дайте вантажу опуститися, потім відпустіть їх і подивіться на удар.
Що відбувається
Храпове колесо з 12 пилоподібними зубцями обертається на валу разом із барабаном радіусом 0,12 м; на барабан намотано трос вантажу масою 20 кг. Важіль на тому самому валу несе ведучу собачку; стопорна собачка підвішена на осі, закріпленій на рамі. Пружини притискають обидві собачки до зубців. Під час кожного робочого ходу ведуча собачка штовхає пряму грань зубця й піднімає вантаж на один зубець, r_d·2π/z = 62,8 мм, долаючи момент m·g·r_d = 23,5 Н·м на важелі, а стопорна собачка тим часом ковзає вгору по спинках зубців і заскакує в наступну западину. Під час зворотного ходу стопорна собачка чіпляє грань зубця й утримує вантаж, а ведуча собачка прослизає назад через зубець. Колесо може обертатися лише в один бік — не тому, що щось забороняє обертання в інший, а тому, що кінчик собачки впирається в грань зубця.
Зупиніть важіль: вантаж стоїть на місці. Підніміть обидві собачки: вантаж опускається з прискоренням m·g·r_d²/(I + m·r_d²) = 5,06 м/с², обертаючи колесо. Поверніть їх на місце — і стопорна собачка з ударом зупиняє розігнане колесо.
Модель: жорсткі колесо, важіль, собачки й вантаж; кінчики собачок торкаються контуру зубців через однобічні контакти, пружини собачок — моменти на їхніх осях; важіль хитає сервопривід з обмеженням моменту. Без тертя.
Що спробувати
Дайте важелю попрацювати й полічіть зубці. Зупиніть його, потім ненадовго підніміть собачки й відпустіть їх: подивіться на показ удару.
Рівняння модуля
Рівняння
Δh = r_d·2π/z  per stroke
τ = m·g·r_d
a = m·g·r_d²/(I + m·r_d²)  (pawls lifted)
W_lever = m·g·Δh + losses