Engineering
Годинниковий спуск
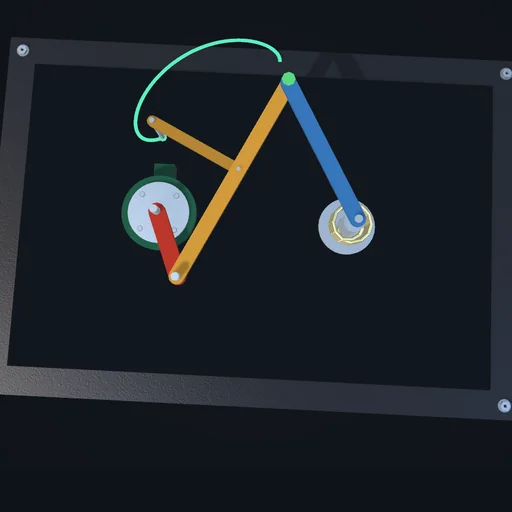
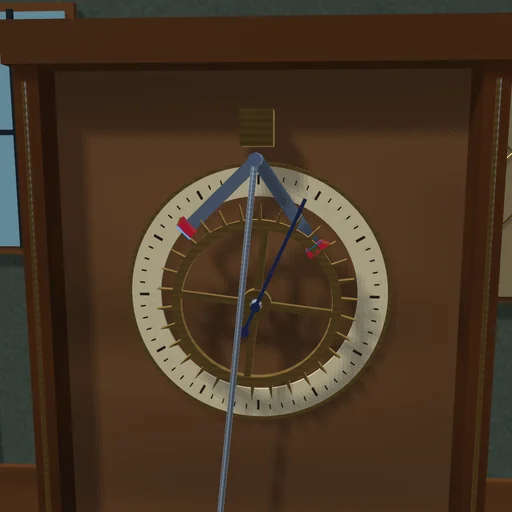
Секундний маятник і ходове колесо годинника взаємодіють лише там, де зубці торкаються палет анкера: зубець лежить на площині спокою, під час гойдання маятника зісковзує з неї, штовхає площину імпульсу й падає на іншу палету. Змініть привід і подивіться, як розмах коливань установиться наново; притримайте маятник і перевірте, чи годинник піде знову.
Що відбувається
Спуск Грема — анкерний спуск зі спокоєм. Ходове колесо з 30 зубцями обертається під сталим моментом — моментом гирі, переданим через колісну передачу, — і несе секундну стрілку: воно робить оберт за хвилину. Анкер гойдається разом із маятником: тягар 1,5 кг висить на 0,99 м нижче від осі, а період вільних коливань — 2 с. Площина спокою кожної палети — дуга кола з центром на осі: зубець, що лежить на ній, намертво зупиняє колесо й не штовхає маятник у жоден бік. Поблизу нижньої точки гойдання кромка палети виходить з-під зубця; зубець штовхає похилу площину імпульсу впродовж 2,5° гойдання, зривається з неї, і колесо повертається, доки інша палета не прийме наступний зубець на свою площину спокою, приблизно на 2,4° за кромкою. Два такти за період, один зубець за період — і ні кроку назад.
Демпфер відбирає в коливань розмах, імпульси його повертають, і розмах установлюється там, де одне врівноважує друге: 5,70° за 0,06 Н·м, 7,34° за 0,1 Н·м. За кожен такт маятник отримує 4,9 мДж із 6,3 мДж роботи моменту колеса; решта втрачається, коли колесо падає на палету. Імпульси надходять одразу після нижньої точки й подовжують період до 2,006 с: годинник, що відлічує за цим маятником секунди, відставав би на 4 хвилини на добу. Притримайте маятник біля крайнього положення й відпустіть: хід відновиться; притримайте його біля середини — і годинник зупиниться.
Модель: жорсткі колесо й маятник на шарнірах; вершини зубців торкаються контурів палет через однобічні контакти, і більше ніщо їх не пов’язує. Без тертя; демпфер — момент, пропорційний кутовій швидкості маятника.
Що спробувати
Збільште момент приводу й подивіться, як розмах установиться ширшим. Ненадовго притримайте маятник біля середини й відпустіть.
Рівняння модуля
Рівняння
T₀ = 2π·√(I/(m·g·L))
T(A) = (2/π)·T₀·K(sin²(A/2))
W_drive = τ·2π/z  per period
τ·2π/z = W_damper + W_landings  (steady swing)