Engineering
Sperrrad und Klinke
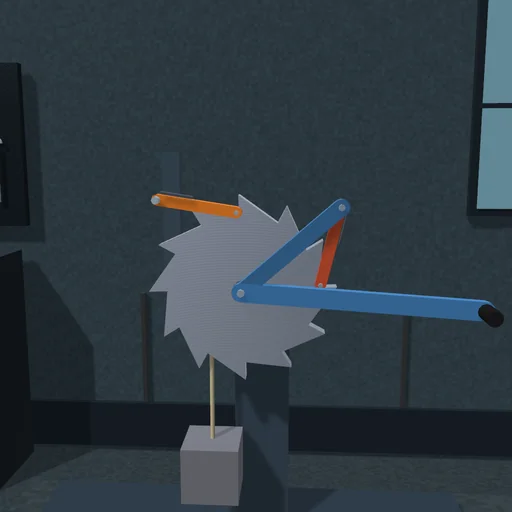
Schwenken Sie den Hebel, und die Last steigt Zahn um Zahn: Die Antriebsklinke schiebt einen Zahn vorwärts, die Sperrklinke springt klickend über die Zähne und fängt das Rad ab, wenn der Hebel zurückgeht. Stoppen Sie den Hebel: Die Last bleibt stehen. Heben Sie die Klinken an, damit die Last absinkt, lassen Sie die Klinken dann wieder einfallen und beobachten Sie den Schlag.
Was passiert
Ein Sperrrad mit 12 Sägezähnen dreht sich zusammen mit einer Trommel mit einem Radius von 0,12 m auf einer Welle; auf die Trommel ist das Seil einer Last von 20 kg gewickelt. Ein Hebel auf derselben Welle trägt die Antriebsklinke; die Sperrklinke hängt an einem Bolzen am Gestell. Federn pressen beide Klinken an die Zähne. Bei jedem Vorwärtshub drückt die Antriebsklinke gegen die gerade Brust eines Zahns und hebt die Last um einen Zahn, r_d·2π/z = 62,8 mm, gegen das Moment m·g·r_d = 23,5 N·m am Hebel, während die Sperrklinke die Zahnrücken hinaufgleitet und in die nächste Lücke einfällt. Beim Rückhub fasst die Sperrklinke eine Zahnbrust und hält die Last, und die Antriebsklinke gleitet über einen Zahn zurück. Das Rad kann sich nur in eine Richtung drehen – nicht weil etwas die andere verbietet, sondern weil sich die Spitze einer Klinke gegen eine Zahnbrust stemmt.
Stoppen Sie den Hebel: Die Last bleibt stehen. Heben Sie beide Klinken an: Die Last sinkt mit der Beschleunigung m·g·r_d²/(I + m·r_d²) = 5,06 m/s² ab und dreht dabei das Rad. Lassen Sie die Klinken wieder einfallen: Die Sperrklinke fängt das laufende Rad mit einem Schlag ab.
Modell: Rad, Hebel, Klinken und Last sind starr; die Klinkenspitzen berühren die Zahnkontur über einseitige Kontakte, ihre Federn sind Drehmomente an ihren Bolzen; ein Servoantrieb mit Momentenbegrenzung schwenkt den Hebel. Ohne Reibung.
Zum Ausprobieren
Lassen Sie den Hebel arbeiten und zählen Sie die Zähne. Stoppen Sie ihn, heben Sie dann die Klinken kurz an und lassen Sie sie wieder einfallen: Lesen Sie den Wert des Schlags ab.
Gleichungen des Moduls
Gleichungen
Δh = r_d·2π/z  per stroke
τ = m·g·r_d
a = m·g·r_d²/(I + m·r_d²)  (pawls lifted)
W_lever = m·g·Δh + losses