Engineering
Napęd ze śrubą kulową
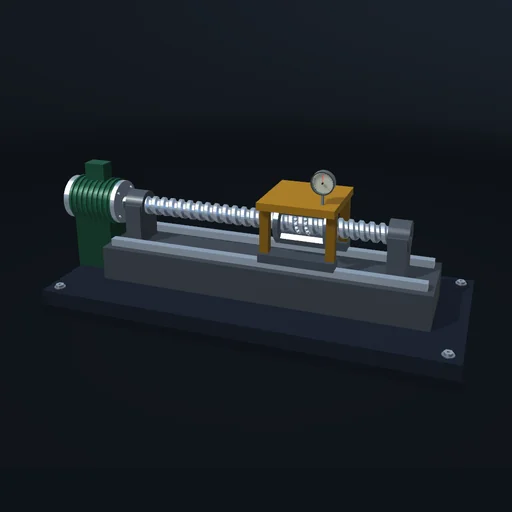
Przesuwaj wózek między dwoma stanowiskami raz z nakrętką z napięciem wstępnym, raz z nakrętką z luzem, i obserwuj, o ile zostaje w tyle za silnikiem. Pchnij stojący wózek, by zmierzyć sztywność nakrętki, potem wyłącz serwonapęd i pchnij ponownie: śruba obraca się wstecz.
Co się dzieje
Serwosilnik obraca śrubę kulową, a jej nakrętka przesuwa wózek wzdłuż prowadnicy między dwoma stanowiskami odległymi o 1 m. Serwonapęd zna tylko kąt silnika, więc wózek stoi tam, gdzie ustawia go śruba, plus tyle, ile ustąpi nakrętka. Nakrętka składa się z dwóch połówek z kulkami, z których każda jest osiową sprężyną o sztywności k. Gdy połówki są wstępnie napięte jedna względem drugiej siłą Fp, obciążenie przenoszą obie: nacisk F przesuwa wózek o F/(2k), bez żadnego luzu, aż przy F = 2Fp jedna połówka się odciąży i sztywność spadnie o połowę. Bez napięcia wstępnego nakrętka ma luz: nacisk w przeciwną stronę najpierw pokonuje szczelinę, potem obciążenie przejmuje jedna połówka, F/k. Odczyt błędu pokazuje w mikrometrach, o ile wózek wyprzedza silnik. Toczące się kulki tracą niewiele: tan λ/tan(λ + φ) przekracza 97 %, więc przy wyłączonym serwonapędzie nacisk na wózek obraca śrubę wstecz. Napięcie wstępne kosztuje stały moment oporu.
Model: sztywna śruba i wózek; każda połówka nakrętki to sprężysty styk na boku gwintu z tarciem tocznym μ = 0,005, a napięcie wstępne, luz i sztywność ustawia się dla każdej połówki; serwonapęd to regulator prędkości ze sprzężeniem zwrotnym od kąta silnika. Bez dynamiki kulek, bez skręcania i zginania śruby, bez wydłużenia cieplnego.
Co wypróbować
Z każdą nakrętką przesuń wózek na drugie stanowisko i porównaj błąd; potem pchnij stojący wózek i wyłącz serwonapęd, zanim pchniesz ponownie.
Równania modułu
Równania
x = L·θ/(2π)
F < 2Fp:  δ = F/(2k)
F > 2Fp:  δ = (F − Fp)/k
η = tan λ / tan(λ + φ)
Tp = 2μFp r / cos²λ