Engineering
Actuador de husillo de bolas
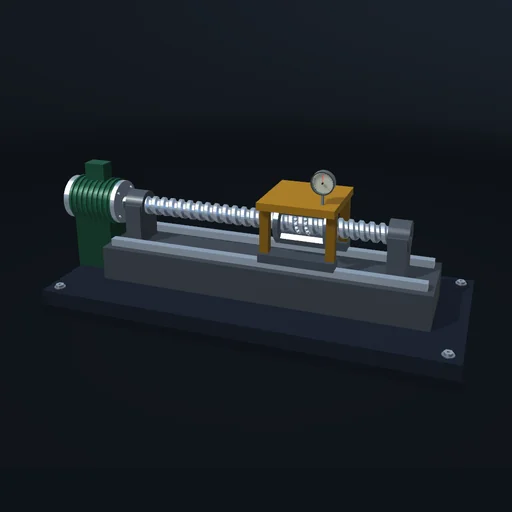
Mueva el carro entre dos estaciones con una tuerca precargada y con una tuerca con juego, y observe cuánto se retrasa respecto al motor. Empuje el carro parado para medir la rigidez de la tuerca, luego desactive el servo y empuje de nuevo: el husillo gira hacia atrás.
Qué ocurre
Un servomotor hace girar un husillo de bolas, y su tuerca lleva un carro a lo largo de una guía entre dos estaciones situadas a 1 m una de otra. El servo solo conoce el ángulo del motor, así que el carro queda donde lo pone el husillo, más lo que ceda la tuerca. La tuerca está formada por dos mitades con bolas, cada una un muelle axial de rigidez k. Precargadas una contra otra con Fp, las dos mitades soportan la carga: un empuje F desplaza el carro F/(2k), sin ningún juego, hasta que en F = 2Fp una mitad se descarga y la rigidez se reduce a la mitad. Sin precarga, la tuerca tiene juego: un empuje que cambia de sentido primero recorre ese juego y después una mitad toma la carga, F/k. La lectura del error muestra, en micrómetros, cuánto va el carro por delante del motor. Las bolas que ruedan pierden poco: tan λ/tan(λ + φ) supera el 97 %, así que, con el servo desactivado, un empuje sobre el carro hace girar el husillo hacia atrás. La precarga cuesta un par de arrastre constante.
Modelo: husillo y carro rígidos; cada mitad de la tuerca es un contacto elástico de flanco con rozamiento de rodadura μ = 0,005, con precarga, juego y rigidez ajustados para cada mitad; el servo es un lazo de velocidad cerrado sobre el ángulo del motor. Sin dinámica de las bolas, sin torsión ni flexión del husillo, sin dilatación térmica.
Qué probar
Con cada tuerca, lleve el carro a la otra estación y compare el error; después empuje el carro parado, y desactive el servo antes de volver a empujar.
Ecuaciones del módulo
Ecuaciones
x = L·θ/(2π)
F < 2Fp:  δ = F/(2k)
F > 2Fp:  δ = (F − Fp)/k
η = tan λ / tan(λ + φ)
Tp = 2μFp r / cos²λ