Engineering
Kugelgewindetrieb
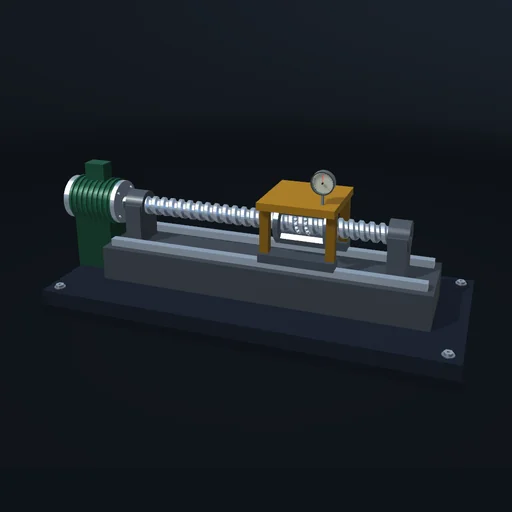
Verfahren Sie den Schlitten mit einer vorgespannten Mutter und mit einer Mutter mit Spiel zwischen zwei Stationen und beobachten Sie, wie weit er dem Motor nacheilt. Drücken Sie gegen den stehenden Schlitten, um die Steifigkeit der Mutter zu messen, schalten Sie dann den Servoantrieb aus und drücken Sie erneut: Die Spindel dreht sich zurück.
Was passiert
Ein Servomotor dreht eine Kugelgewindespindel, deren Mutter einen Schlitten entlang einer Führung zwischen zwei Stationen im Abstand von 1 m bewegt. Der Servoantrieb kennt nur den Winkel des Motors, also steht der Schlitten dort, wohin ihn die Spindel stellt, zuzüglich dessen, was die Mutter nachgibt. Die Mutter besteht aus zwei Hälften mit Kugeln, jede eine axiale Feder der Steifigkeit k. Mit Fp gegeneinander vorgespannt, tragen beide Hälften: Eine Kraft F verschiebt den Schlitten um F/(2k), ganz ohne Spiel, bis bei F = 2Fp eine Hälfte entlastet wird und sich die Steifigkeit halbiert. Ohne Vorspannung hat die Mutter Spiel: Kehrt die Kraft ihre Richtung um, wird zuerst der Spalt durchquert, dann übernimmt eine Hälfte die Last, F/k. Die Anzeige der Abweichung gibt in Mikrometern an, wie weit der Schlitten dem Motor voraus ist. Rollende Kugeln verlieren wenig: tan λ/tan(λ + φ) liegt über 97 %, deshalb dreht bei abgeschaltetem Servoantrieb eine Kraft auf den Schlitten die Spindel zurück. Die Vorspannung kostet ein konstantes Reibmoment.
Modell: starre Spindel und starrer Schlitten; jede Hälfte der Mutter ist ein elastischer Flankenkontakt mit Rollreibung μ = 0,005, Vorspannung, Spiel und Steifigkeit werden je Hälfte eingestellt; der Servoantrieb ist ein auf den Motorwinkel geschlossener Drehzahlregelkreis. Keine Kugeldynamik, keine Torsion oder Biegung der Spindel, keine Wärmedehnung.
Zum Ausprobieren
Fahren Sie mit jeder Mutter zur anderen Station und vergleichen Sie die Abweichung; drücken Sie dann gegen den stehenden Schlitten, und schalten Sie den Servoantrieb aus, bevor Sie erneut drücken.
Gleichungen des Moduls
Gleichungen
x = L·θ/(2π)
F < 2Fp:  δ = F/(2k)
F > 2Fp:  δ = (F − Fp)/k
η = tan λ / tan(λ + φ)
Tp = 2μFp r / cos²λ