Engineering
Kardangelenk
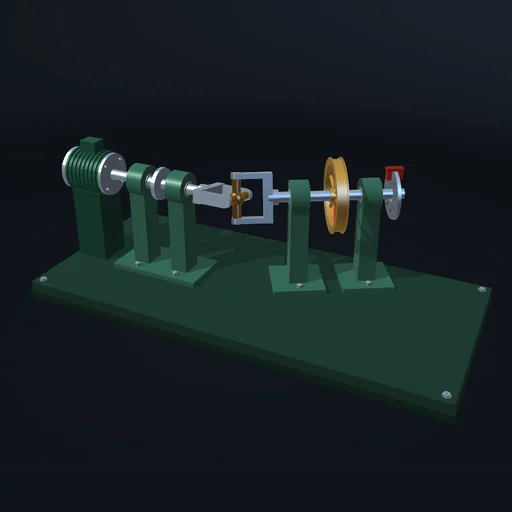
Knicken Sie die Welle ab und beobachten Sie, wie der Abtrieb bei gleichförmigem Antrieb ungleichförmig läuft; ein zweites Gelenk in Phase hebt das auf, ein gekreuztes verdoppelt es. Gabeln und Kreuze sind Körper auf Drehgelenken.
Was passiert
Ein Kardangelenk (Hooke-Gelenk) verbindet zwei unter dem Beugewinkel β geknickte Wellen über ein Kreuz, das in zwei Gabeln gelagert ist. Der Motor dreht die Antriebswelle gleichförmig; der Abtrieb hat dieselbe mittlere Drehzahl, wird aber zweimal pro Umdrehung schneller und langsamer: tan θ₂ = cos β · tan θ₁, also schwankt ω₂/ω₁ zwischen cos β und 1/cos β. Erhöhen Sie β und sehen Sie die Schwankung wachsen; das Schwungrad am Abtrieb zwingt den Motor, ihm die ungleichförmige Bewegung mit Zug und Druck aufzuzwingen, daher zeigt ein schwereres Schwungrad eine größere Momentenwelligkeit. Zwei Gelenke mit Zwischenwelle heben die Ungleichförmigkeit auf, wenn ihre Gabeln in Phase liegen und die Beugewinkel gleich sind, wie hier, und verdoppeln sie bei gekreuzten Gabeln: Dann schwankt das Verhältnis zwischen cos²β und 1/cos²β.
Modell: starre Wellen, Gabeln und Kreuze, verbunden durch ideale Drehgelenke, die Wellen in festen Lagern; kein Drehzahlgesetz ist vorgegeben, es entsteht aus der geschlossenen Gelenkkette. Ohne Reibung und Spiel in den Gelenken; der Motor hält seine Drehzahl bis zur Momentengrenze, die Last ist eine Bremse.
Zum Ausprobieren
Knicken Sie die Welle bei gleichförmiger Antriebsdrehzahl ab und beobachten Sie das schwankende Drehzahlverhältnis; vergleichen Sie dann die beiden Doppelanordnungen.
Gleichungen des Moduls
Gleichungen
tan θ₂ = cos β · tan θ₁
ω₂/ω₁ = cos β / (1 − sin²β · sin²θ₁)
cos β ≤ ω₂/ω₁ ≤ 1/cos β