Engineering
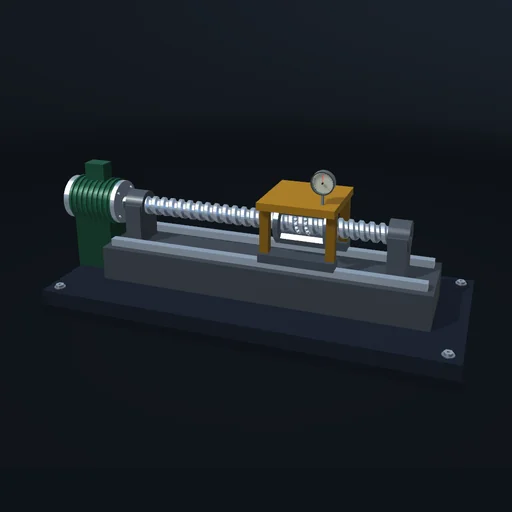
Husillo y gato de tornillo
Levante la misma carga con husillos de una, dos y cuatro entradas y compare el par y el rendimiento; después apague el motor y reduzca el rozamiento hasta que la carga haga girar el husillo en sentido inverso.
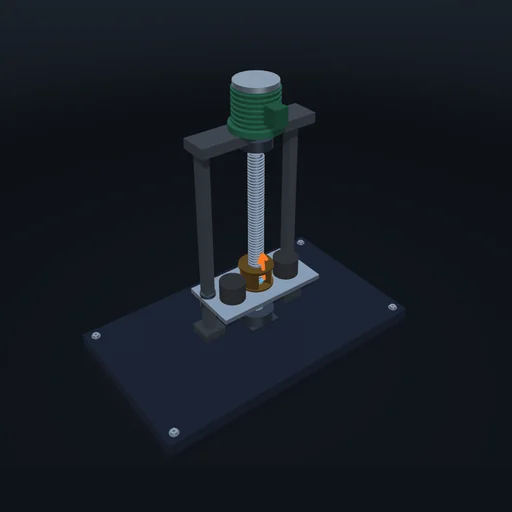
Qué ocurre
Un motor hace girar un husillo vertical de 70 mm de radio medio; su tuerca eleva una plataforma con la carga a lo largo de una guía. Con un paso de 30 mm, una, dos o cuatro entradas dan un avance L de 30, 60 o 120 mm por vuelta y el ángulo de avance tan λ = L/(2πr): 3,9°, 7,8° o 15,3°. El flanco desliza con rozamiento de Coulomb, φ = atan μ. Elevar el peso W requiere T = W·r·tan(λ + φ), y solo la fracción tan λ/tan(λ + φ) del trabajo del motor se invierte en subir la carga: con μ = 0,12, un 36 % con una entrada y un 67 % con cuatro. Bajarla requiere T = W·r·tan(φ − λ): positivo mientras λ < φ, así que el motor tiene que empujarla hacia abajo; el husillo se autobloquea y, con el motor apagado, sostiene cualquier carga. Con λ > φ el par se vuelve negativo: la carga hace girar el husillo en sentido inverso y el motor tiene que frenarla. Con μ = 0,12 solo retiene la carga el husillo de una entrada; con μ = 0,15 la retiene también el de dos. Un husillo autobloqueante nunca llega al 50 % de rendimiento.
Modelo: husillo, tuerca y plataforma rígidos; la rosca es un único contacto de flanco con rozamiento de Coulomb que se adhiere o desliza. Sin rozamiento en el cojinete axial ni en la guía, sin elasticidad; μ no depende de la velocidad ni de la carga.
Qué probar
Eleve la carga con cada avance y compare el par y el rendimiento; después apague el motor y reduzca μ hasta que la carga baje sola.
Ecuaciones del módulo
Ecuaciones
tan λ = L/(2πr),  φ = atan μ
T↑ = W r tan(λ + φ)
T↓ = W r tan(φ − λ)
η = tan λ / tan(λ + φ)
λ ≤ φ  ⇒  T↓ ≥ 0,  η < ½