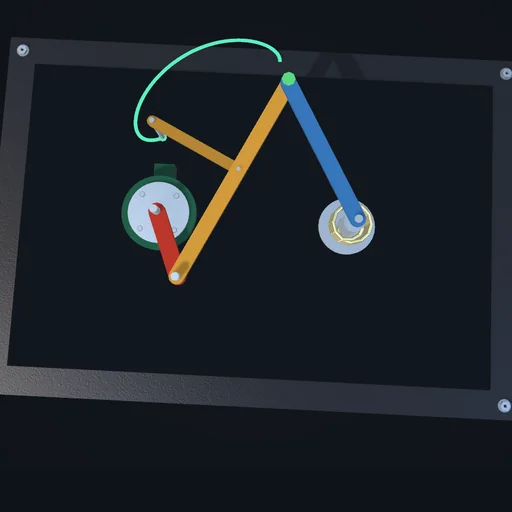
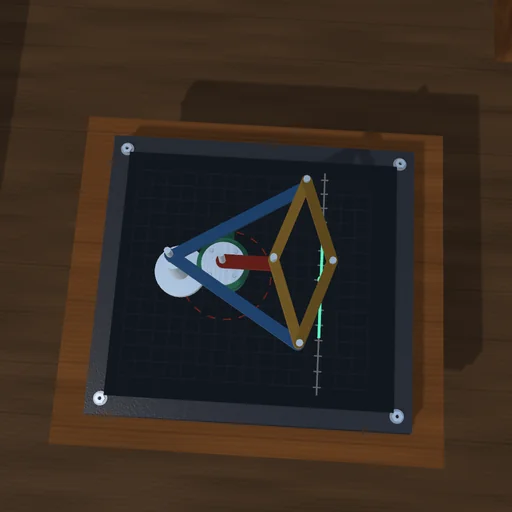
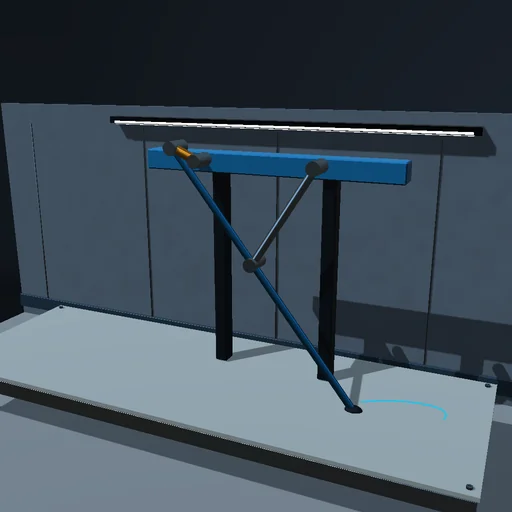
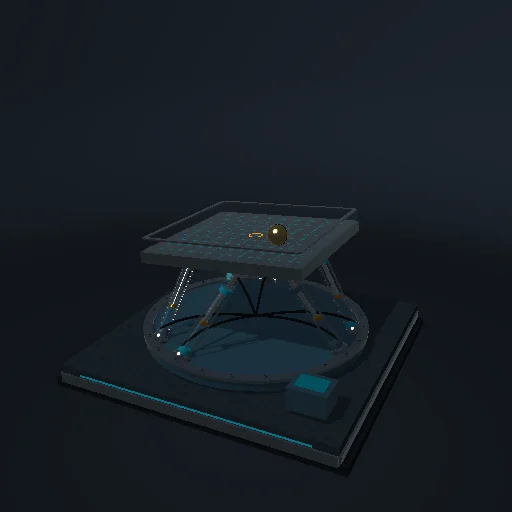
Переключайте кривошипно-коромысловый, двухкривошипный и двухкоромысловый механизмы и следите за углом передачи: у мёртвого положения привод работает с трудом, а двухкоромысловый механизм останавливается и идёт назад. Шатун рисует свою кривую на плите.
Запустите синусный кулисный механизм и кривошипно-ползунный от одного кривошипа: ходы равны, но только кулиса движется по чистому косинусу. Укоротите шатун — разница растёт; нагрузите выходы и сравните момент на кривошипе.
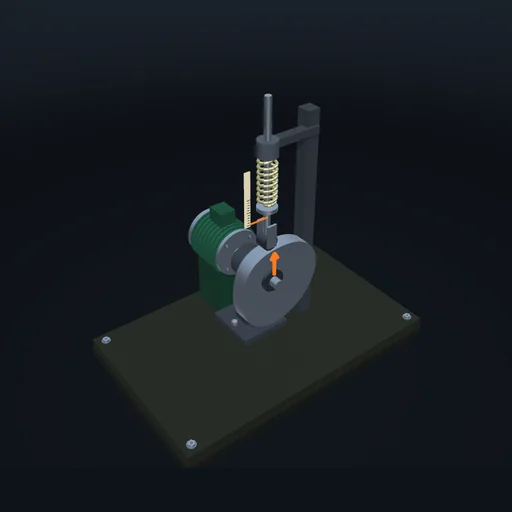
Сравните три плавных закона подъёма и увеличивайте скорость, пока ролик не оторвётся от кулачка; затем делайте пружину жёстче, пока контакт не вернётся. Контакт может только толкать, поэтому отрыв рассчитывается, а не рисуется.
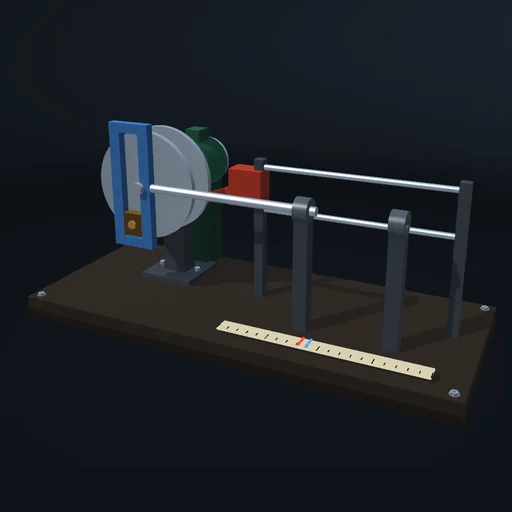
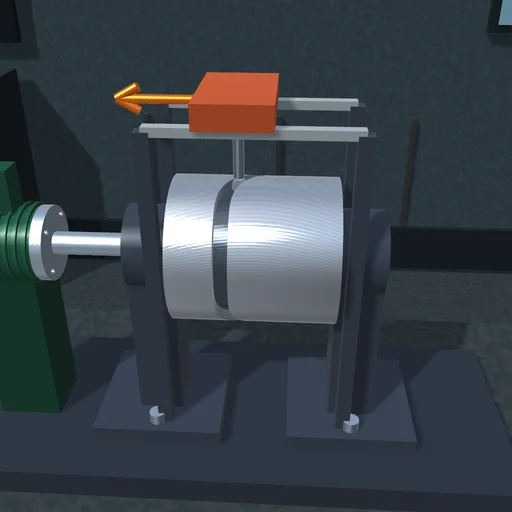
Паз, опоясывающий барабан, выдвигает каретку, удерживает её, возвращает назад и снова удерживает. Сократите фазу удаления и посмотрите, как паз становится круче, а момент на барабане растёт; увеличьте трение ролика и убедитесь, что при возврате нагрузка проворачивает барабан назад лишь до тех пор, пока паз крутой.
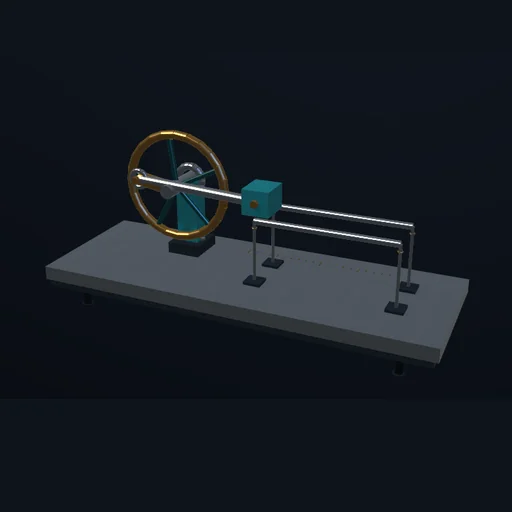
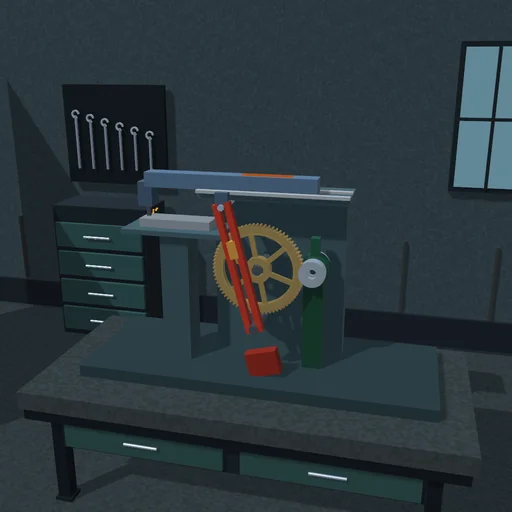
Кривошип вращается равномерно, но ползун режет медленно, а возвращается быстро. Измените радиус кривошипа и следите за отношением времён ходов; задайте силу резания и посмотрите, как момент мотора растёт на медленном ходе, пока колесо по инерции проносит ползун через быстрый возврат.
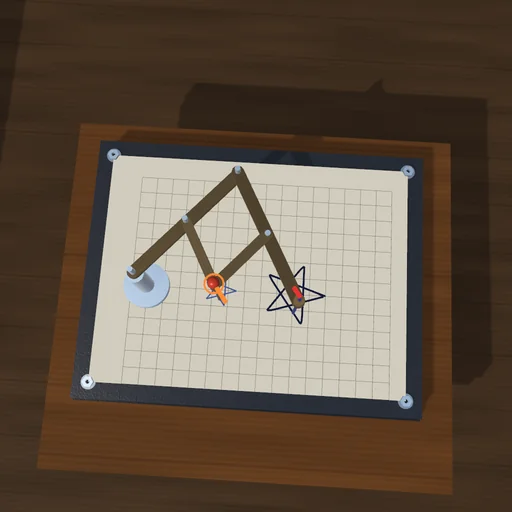
Ведите обводной штифт по фигуре и смотрите, как перо рисует её в два или три раза крупнее. Сравните силы: рука давит с силой, в k раз большей, чем трение пера. Отключите руку и толкайте штифт постоянной силой: пока сила меньше k-кратного трения, ничего не движется.
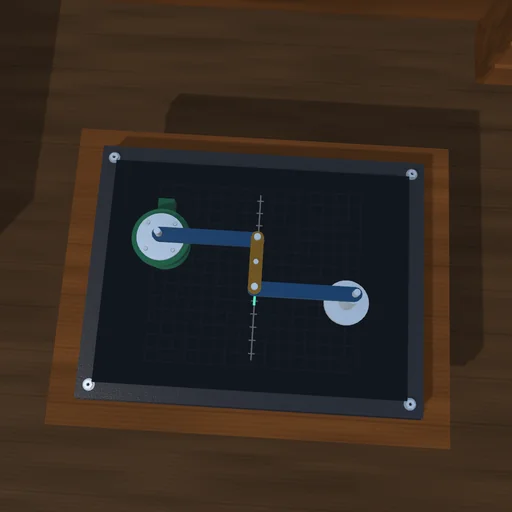
Раскачайте левый рычаг и следите за пером в середине шатуна: в пределах ±15° оно отходит от прямой, проведённой по линейке, лишь на доли миллиметра, а дальше загибается в сторону. Сдвиньте опору или измените звенья и сравните траекторию; надавите поперёк прямой и убедитесь, что мотор чувствует нажим только вдали от середины.
Покачайте кривошип и посмотрите, как перо в дальней вершине ромба идёт точно по начерченной прямой. Толкните перо поперёк прямой: кривошип ничего не чувствует. Затем сдвиньте ось кривошипа на сантиметр и посмотрите, как прямая превращается в большую окружность.
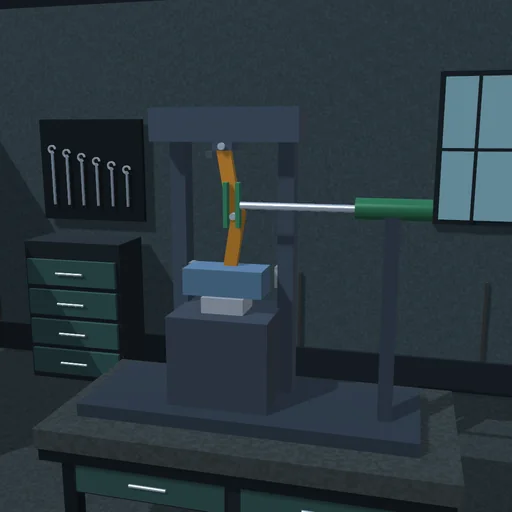
Надавите на колено силой в несколько сотен ньютонов и посмотрите, как растёт усилие пресса по мере того, как выпрямляются звенья. На стали колено останавливается, не дойдя до мёртвой точки; нажмите сильнее или прессуйте дерево, и колено пройдёт мёртвую точку и запрётся — выключите привод, а пресс по-прежнему держит.
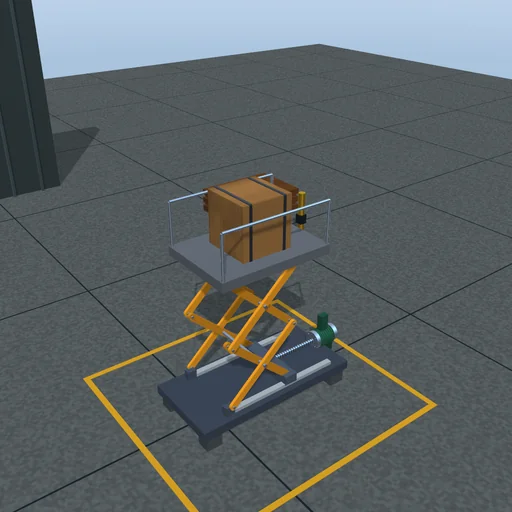
Поднимите платформу при одной, двух или трёх секциях и следите за тяговым усилием винта: оно наибольшее в самом низу и уменьшается по мере подъёма рычагов. Передвиньте груз по платформе: тяговое усилие остаётся прежним, лишь шарнир и ролик под платформой иначе делят между собой нагрузку.
Включите муфту резко и плавно, затем с удвоенным моментом инерции маховика: при моторе, который держит скорость, тепло проскальзывания равно энергии, которую получает маховик, при любом темпе включения.
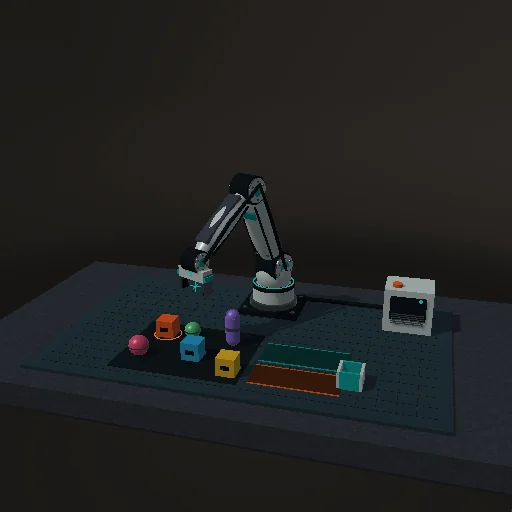
Управляйте шестью осями роборуки, захватывайте физические предметы, сортируйте набор объектов и стройте башню. Обратная кинематика, ограничения суставов и полезная нагрузка на движке 3D-песочницы.