Engineering
Шагающий механизм: геометрия шага
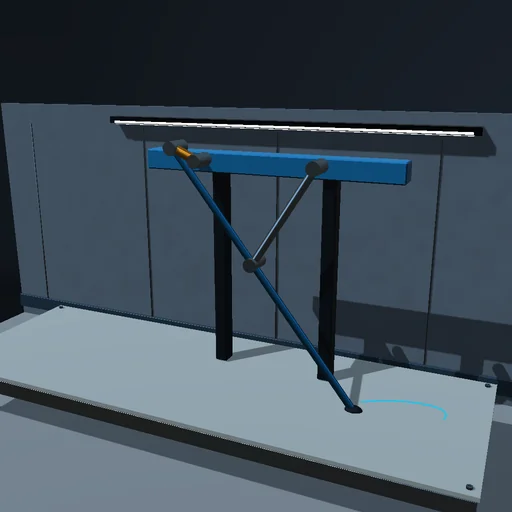
Замкнутый четырёхзвенник превращает вращение в движение стопы. Сравните положение звеньев с траекторией.
Что попробовать
Меняйте радиус кривошипа и удлинение ноги. Следите за шарнирами и возвратным ходом стопы.
Модель и её ограничения
Жёсткий четырёхзвенник с заданным вращением. Голубая кривая показывает полный цикл стопы. Контакт с грунтом, равновесие и движение машины не моделируются.
Уравнения модуля
Уравнения
|B - A| = L
|B - O| = R