MakarovSuites
Українська
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Зв’язок і ліцензії

Engineering

Пішохідний зв’ язок: геометрія кроку

Закрита чотирирядкова нога перетворює обертання на криву траєкторію ноги. Порівняйте зв’ язок з її виміряною траєкторією.
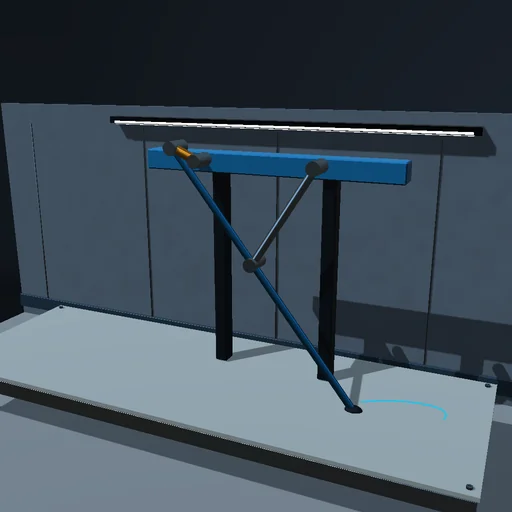
Пішохідний зв’ язок: геометрія кроку — Зображення з програми
Зображення з програми

Що спробувати

Змінити радіус ручки і розширення ноги. Слідкуйте за з’ єднаннями і поверненням ноги.

Модель та її обмеження

Нерухома геометрія з чотирьох стовпів з передбаченою ручкою. Крива блакитного кольору відповідає одному повному циклу руху ноги. Не симулюється контакт, баланс і рух вперед.

Рівняння модуля
Рівняння
|B - A| = L
|B - O| = R
Інші експерименти

До каталогу
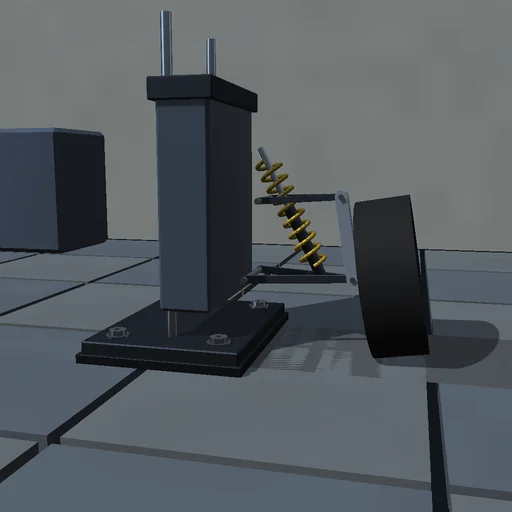
Підвіска автомобіля — Зображення з програми

Engineering

Підвіска автомобіля

Прогоніть чверть автомобіля через виступ 50 мм на 10 м/с: колесо іде за дорогою на пружині шини, кузов відповідає через амортизаторну стійку на частоті підресореної маси близько 1,4 Гц, а колесо підскакує на дванадцяти — обидві читаються проти лінеаризованих формул. Пом’якшіть амортизатор — кузов плаває і далі хитається; зробіть жорсткішим — удар сильніший, але заспокоюється відразу. Зсуньте верхню опору всередину і дивіться, як змінюється розвал у ході стискання. Робота дороги на шині зводиться із запасеною енергією, теплом амортизатора і шини.

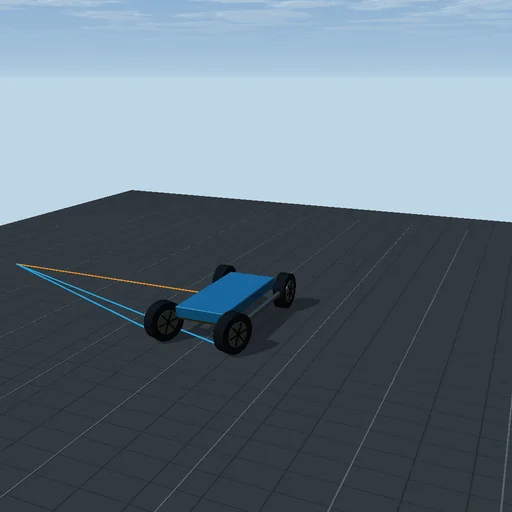
Гусеничний хід — Зображення з програми

Engineering

Гусеничний хід

Спрямуйте восьмитонний гусеничний транспортер на східець 0,5 м: стрічка ведучої зірочки чіпляється за ґрунт до межі тертя, лінивець зустрічає стінку східця і вилазить на його кромку, натягнутий проліт стрічки між лінивцем і переднім котком тисне на кромку із силою, заданою натягом гусениці, а п’ять опорних котків на пружинах приймають удар. Послабте натяг — проліт піддасться; підніміть машину в повітря — стрічка розкрутиться до холостих обертів мотора без тяги. Перемкніться на розворот на місці — дві гусениці, обертаючись назустріч, розвертають корпус проти бокового ковзання траків і виходять на кутову швидкість замкненого балансу. Робота мотора зводиться з кінетичною і потенціальною енергією, буксуванням, амортизаторами і кромкою східця.