MakarovSuites
Polski
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Kontakt i licencje

Engineering

Walking linkage: geometria kroku

Zamknięta noga z czterema prętami zamienia obrót w zakrzywioną ścieżkę stopy. Porównaj łącznik z jego zmierzoną trajektorią.
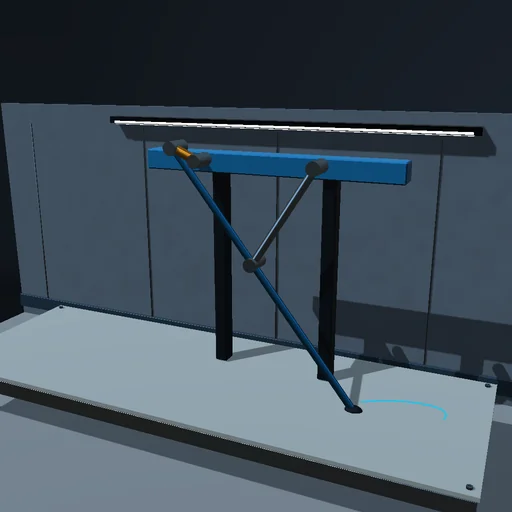
Walking linkage: geometria kroku — Obraz z aplikacji
Obraz z aplikacji

Co wypróbować

Zmień promień korby i przedłużenie nogi. Podążaj za stawami i powracającą stopą.

Model i jego ograniczenia

Sztywna geometria czterech prętów z określoną korbą. Cyjanowa krzywa to jeden pełny cykl stopy. Kontakt, równowaga i ruch do przodu nie są symulowane.

Równania modułu
Równania
|B - A| = L
|B - O| = R
Inne eksperymenty

Wróć do katalogu
Zawieszenie pojazdu — Obraz z aplikacji

Engineering

Zawieszenie pojazdu

Przejedź ćwiartką pojazdu z 10 m/s przez próg 50 mm: koło idzie za drogą na sprężynie opony, nadwozie odpowiada przez kolumnę z częstością nadwozia blisko 1,4 Hz, gdy koło podskakuje z dwunastoma, obie odczytane względem wzorów zlinearyzowanych. Zmiękcz amortyzator, a nadwozie pływa i dalej się kołysze; utwardź go, a próg uderza mocniej, lecz gaśnie od razu. Przesuń górne mocowanie do wewnątrz i patrz, jak zmienia się przyrost pochylenia koła przy ugięciu. Praca drogi na oponie jest rozliczana z energią zmagazynowaną, ciepłem amortyzatora i opony.

Podwozie gąsienicowe — Obraz z aplikacji

Engineering

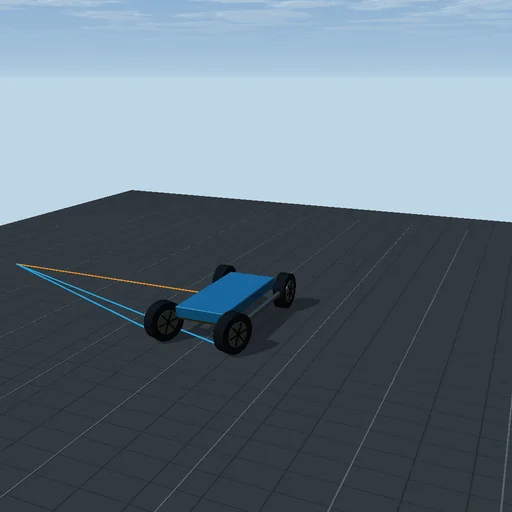
Podwozie gąsienicowe

Pchnij ośmiotonowy nośnik gąsienicowy na stopień 0,5 m: gąsienica koła napędowego chwyta grunt do granicy tarcia, koło napinające uderza w ścianę stopnia i wspina się na jego krawędź, napięty odcinek między kołem napinającym i pierwszym kołem naciska na krawędź siłą wyznaczoną napięciem gąsienicy, a pięć kół nośnych na swoich sprężynach przyjmuje uderzenie. Poluzuj napięcie, a odcinek ustąpi; puść maszynę w powietrzu, a gąsienica bez ciągu rozkręci się do prędkości biegu luzem silnika. Przełącz na obrót w miejscu, a dwie gąsienice pędzone przeciwnie obracają kadłub przeciw bocznemu poślizgowi ogniw, do prędkości odchylania z bilansu zamkniętego. Praca silnika jest rozliczana z energią kinetyczną i potencjalną, poślizgiem, amortyzatorami i krawędzią stopnia.