Engineering
Sterowanie Ackermann: cztery koła, jedno centrum toczenia
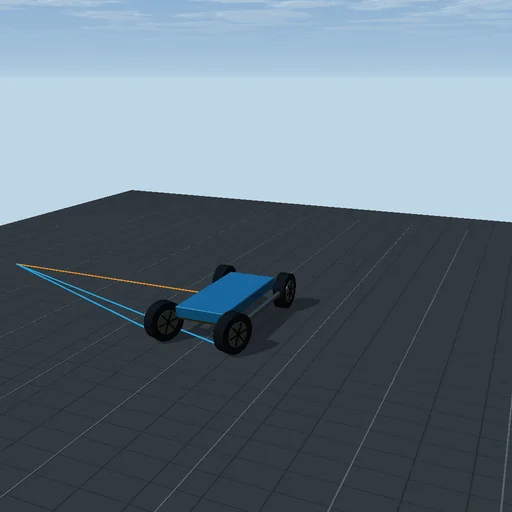
Obróć przednie koła i porównaj kąty wewnętrzne i zewnętrzne wymagane do toczenia się wokół wspólnego środka.
Co wypróbować
Zwiększyć prędkość skrętu i porównać wewnętrzny i zewnętrzny kąt nachylenia kół. Linie spotykają się w środku skrętu.
Model i jego ograniczenia
Czysta kinetyka toczenia. Brak poślizgu opon, czułości zawieszenia lub obliczania siły kierownicy. Podwozie pozostaje nieruchomym w celu przeprowadzenia kontroli.
Równania modułu
Równania
cot(delta_outer) - cot(delta_inner) = track / wheelbase
R = wheelbase / tan(delta)