Engineering
Direction Ackermann: quatre roues, un centre de rotation
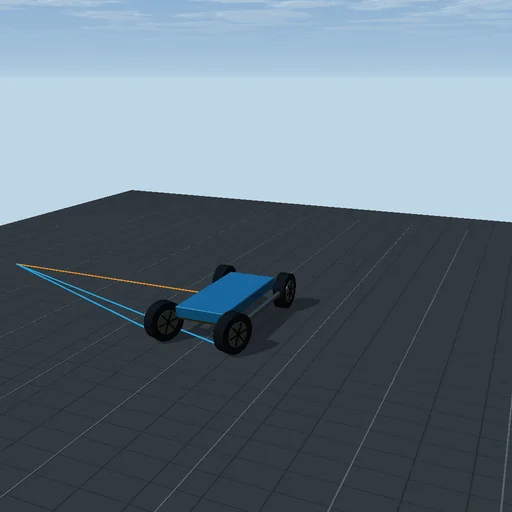
Tournez les roues avant et comparez les angles intérieurs et extérieurs requis pour rouler autour d'un centre commun.
À essayer
Augmenter la direction et comparer les angles des roues intérieure et extérieure. Les lignes se rencontrent au centre du virage.
Le modèle et ses limites
Cinématique de roulement pure. Pas de patinage des pneus, pas de réaction de la suspension, pas de calcul de la force de direction.
Équations du module
Équations
cot(delta_outer) - cot(delta_inner) = track / wheelbase
R = wheelbase / tan(delta)