Engineering
Рулевое управление Аккермана
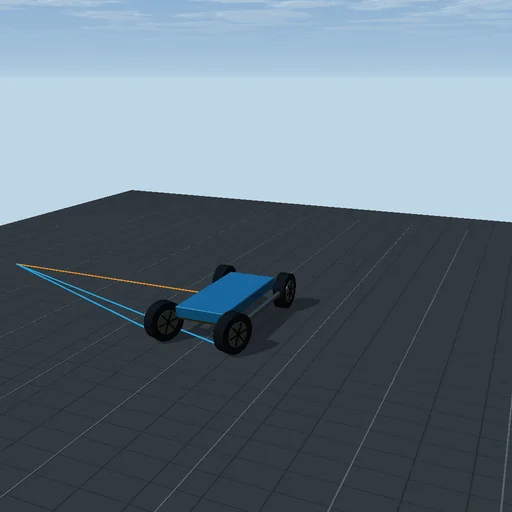
Поворачивайте передние колёса и сравнивайте углы, необходимые для качения вокруг общего центра.
Что попробовать
Увеличивайте поворот и сравнивайте углы внутреннего и внешнего колеса. Линии сходятся в центре поворота.
Модель и её ограничения
Кинематика чистого качения. Проскальзывание шин, упругость подвески и усилие на руле не рассчитываются. Шасси неподвижно для удобства осмотра.
Уравнения модуля
Уравнения
cot(delta_outer) - cot(delta_inner) = track / wheelbase
R = wheelbase / tan(delta)