Engineering
Подвеска автомобиля
Прогоните четверть автомобиля через выступ 50 мм на 10 м/с: колесо следует за дорогой на пружине шины, кузов отвечает через амортизаторную стойку на частоте подрессоренной массы около 1,4 Гц, а колесо подпрыгивает на двенадцати — обе читаются против линеаризованных формул. Смягчите амортизатор — кузов плавает и продолжает качаться; ужесточите — удар сильнее, но успокаивается сразу. Сдвиньте верхнюю опору внутрь и смотрите, как меняется развал в ходе сжатия. Работа дороги на шине сводится с запасённой энергией, теплом амортизатора и шины.
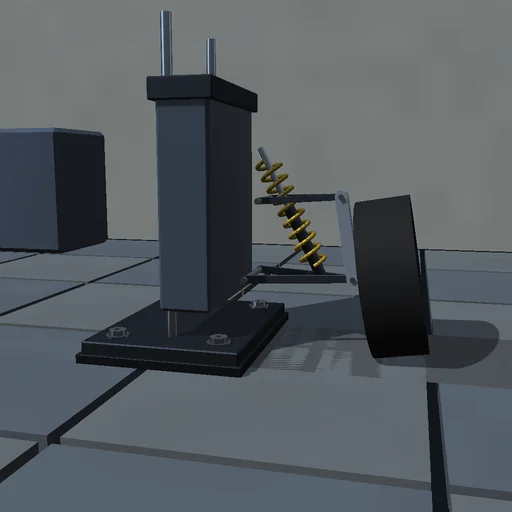
Что происходит
Четверть автомобиля на двух поперечных рычагах на стенде: угол нижнего рычага и высота кузова — две координаты, 40 кг колеса и поворотного кулака едут на внешнем шарнире нижнего рычага, верхний шарнир находится из двух окружностей рычага и кулака, так что развал меняется с ходом, а стойка между рычагом и кузовом даёт силы пружины и амортизатора через скорость своей длины. Шина — пружина с демпфированием, нарастающим на первых двух миллиметрах, чтобы отрыв был непрерывен; выступ sin² бежит под колесом со скоростью машины. Лагранжева матрица масс связывает кузов и рычаг; RK4 с шагом 50 мкс сводит работу дороги с запасённой энергией и теплом амортизатора и шины.
Что попробовать
Смотрите, как колесо берёт выступ, а кузов отвечает чуть позже; прочитайте частоты кузова и колеса против линеаризованных; смягчите и ужесточите амортизатор; сдвиньте верхнюю опору и сравните развал.
Модель и её ограничения
Плоская четверть автомобиля с точечным контактом шины, без стабилизатора, сайлентблоков и обволакивания шиной, линейные пружина и амортизатор, гладкий выступ. Частоты и силы — этого идеализированного стенда.
Уравнения модуля
Уравнения
(M+m)·z″ + m·L·cos q·q″ − m·L·sin q·q′² = F_t − (M+m)·g
m·L·cos q·z″ + m·L²·q″ = F_t·L·cos q − m·g·L·cos q − F_s·dL_s/dq,  F_s = k·(L_s − L_0) + c·(dL_s/dq)·q′
z_road = h·sin²(π·(v·t − s_0)/λ)
W_road = ΔE + Q_damper + Q_tyre


