Engineering
Fahrzeugfederung
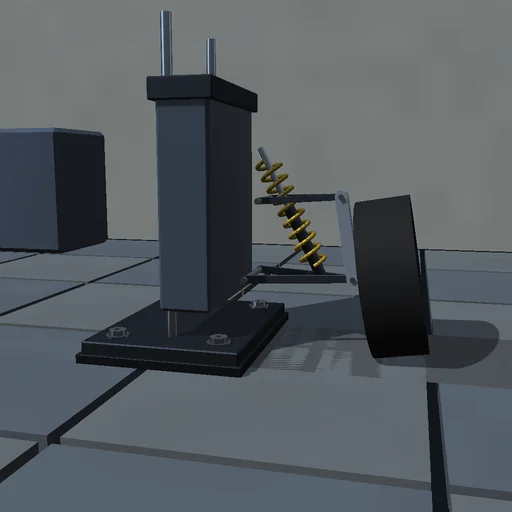
Fahren Sie ein Viertelfahrzeug mit 10 m/s über eine 50-mm-Schwelle: das Rad folgt der Straße auf seiner Reifenfeder, der Aufbau antwortet durch das Federbein mit seiner Aufbaufrequenz nahe 1,4 Hz, während das Rad mit zwölf hüpft, beide gegen die linearisierten Formeln gelesen. Machen Sie den Dämpfer weich und der Aufbau schwimmt und schwingt weiter; machen Sie ihn hart und die Schwelle schlägt härter, beruhigt sich aber sofort. Rücken Sie das obere Lager nach innen und sehen Sie den Sturzgewinn beim Einfedern ändern. Die Arbeit der Straße am Reifen wird gegen gespeicherte Energie, Dämpfer- und Reifenwärme verbucht.
Was passiert
Ein Doppelquerlenker-Viertelfahrzeug auf einem Prüfstand: der Winkel des unteren Lenkers und die Höhe des Aufbaus sind die beiden Koordinaten, 40 kg Rad und Radträger reiten auf dem äußeren Gelenk des unteren Lenkers, das obere Gelenk folgt aus den beiden Kreisen von Lenker und Radträger, so ändert sich der Sturz mit dem Federweg, und ein Federbein zwischen Lenker und Aufbau gibt Feder- und Dämpferkräfte über seine Längenrate. Der Reifen ist eine Feder mit Dämpfung, die über die ersten zwei Millimeter einblendet, damit das Abheben stetig bleibt; eine sin²-Schwelle läuft mit Fahrzeuggeschwindigkeit unter dem Rad durch. Die Lagrange-Massenmatrix koppelt Aufbau und Lenker; RK4 mit 50 µs verbucht die Arbeit der Straße gegen gespeicherte Energie und Dämpfer- und Reifenwärme.
Zum Ausprobieren
Sehen Sie das Rad die Schwelle nehmen und den Aufbau einen Takt später antworten; lesen Sie Aufbau- und Radhüpffrequenz gegen die linearisierten Werte; machen Sie den Dämpfer weich und hart; verschieben Sie das obere Lager und vergleichen Sie den Sturzgewinn.
Das Modell und seine Grenzen
Ebenes Viertelfahrzeug mit Punktkontaktreifen, kein Stabilisator, keine Lagerelastizitäten oder Reifenumschließung, lineare Feder und Dämpfer, glatte Schwelle. Frequenzen und Kräfte sind die dieses idealisierten Prüfstands.
Gleichungen des Moduls
Gleichungen
(M+m)·z″ + m·L·cos q·q″ − m·L·sin q·q′² = F_t − (M+m)·g
m·L·cos q·z″ + m·L²·q″ = F_t·L·cos q − m·g·L·cos q − F_s·dL_s/dq,  F_s = k·(L_s − L_0) + c·(dL_s/dq)·q′
z_road = h·sin²(π·(v·t − s_0)/λ)
W_road = ΔE + Q_damper + Q_tyre


