Engineering
Suspension de véhicule
Roulez un quart de véhicule à 10 m/s sur un dos d’âne de 50 mm : la roue suit la route sur son ressort de pneu, la caisse répond par la jambe de force à sa fréquence de caisse près de 1,4 Hz tandis que la roue tressaute à douze, l’une et l’autre lues contre les formules linéarisées. Assouplissez l’amortisseur et la caisse flotte et continue d’osciller ; durcissez-le et le dos d’âne frappe plus fort mais s’éteint aussitôt. Rentrez l’ancrage supérieur et voyez le gain de carrossage en compression changer. Le travail de la route sur le pneu est comptabilisé contre l’énergie stockée, la chaleur de l’amortisseur et du pneu.
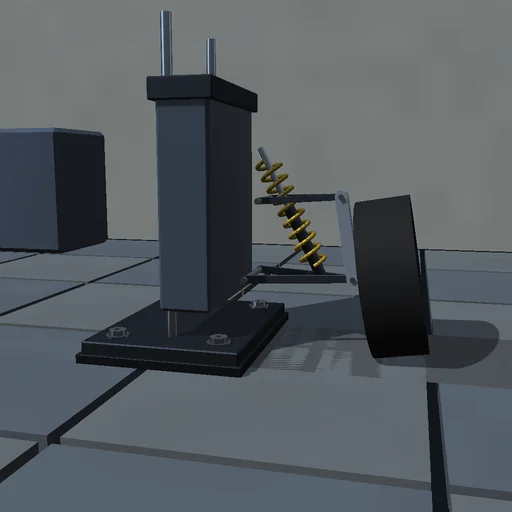
Ce qui se passe
Un quart de véhicule à double triangulation sur un banc : l’angle du triangle inférieur et la hauteur de la caisse sont les deux coordonnées, 40 kg de roue et de porte-fusée montent sur la rotule extérieure du triangle inférieur, la rotule supérieure découle des deux cercles du triangle et du porte-fusée, de sorte que le carrossage change avec le débattement, et une jambe de force entre le triangle et la caisse donne les forces de ressort et d’amortisseur par le taux de sa longueur. Le pneu est un ressort amorti qui s’engage sur les deux premiers millimètres pour que le décollement reste continu ; un dos d’âne en sin² défile sous la roue à la vitesse du véhicule. La matrice de masse lagrangienne couple la caisse et le triangle ; RK4 à 50 µs comptabilise le travail de la route contre l’énergie stockée et la chaleur de l’amortisseur et du pneu.
À essayer
Regardez la roue prendre le dos d’âne et la caisse répondre un temps plus tard ; lisez les fréquences de caisse et de tressautement contre les valeurs linéarisées ; assouplissez et durcissez l’amortisseur ; déplacez l’ancrage supérieur et comparez le gain de carrossage.
Le modèle et ses limites
Quart de véhicule plan à pneu à contact ponctuel, pas de barre antiroulis, de souplesses de silentblocs ni d’enveloppement du pneu, ressort et amortisseur linéaires, dos d’âne lisse. Fréquences et forces sont celles de ce banc idéalisé.
Équations du module
Équations
(M+m)·z″ + m·L·cos q·q″ − m·L·sin q·q′² = F_t − (M+m)·g
m·L·cos q·z″ + m·L²·q″ = F_t·L·cos q − m·g·L·cos q − F_s·dL_s/dq,  F_s = k·(L_s − L_0) + c·(dL_s/dq)·q′
z_road = h·sin²(π·(v·t − s_0)/λ)
W_road = ΔE + Q_damper + Q_tyre


