Engineering
Zawieszenie pojazdu
Przejedź ćwiartką pojazdu z 10 m/s przez próg 50 mm: koło idzie za drogą na sprężynie opony, nadwozie odpowiada przez kolumnę z częstością nadwozia blisko 1,4 Hz, gdy koło podskakuje z dwunastoma, obie odczytane względem wzorów zlinearyzowanych. Zmiękcz amortyzator, a nadwozie pływa i dalej się kołysze; utwardź go, a próg uderza mocniej, lecz gaśnie od razu. Przesuń górne mocowanie do wewnątrz i patrz, jak zmienia się przyrost pochylenia koła przy ugięciu. Praca drogi na oponie jest rozliczana z energią zmagazynowaną, ciepłem amortyzatora i opony.
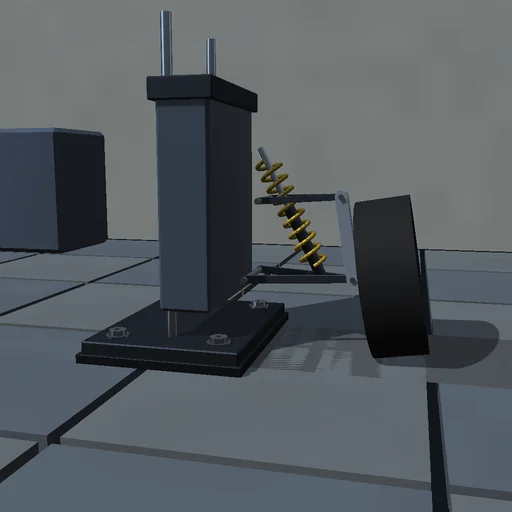
Co się dzieje
Ćwiartka pojazdu z podwójnymi wahaczami na stanowisku: kąt dolnego wahacza i wysokość nadwozia są dwiema współrzędnymi, 40 kg koła i zwrotnicy jedzie na zewnętrznym przegubie dolnego wahacza, górny przegub wynika z dwóch okręgów wahacza i zwrotnicy, tak że pochylenie koła zmienia się z ugięciem, a kolumna między wahaczem i nadwoziem daje siły sprężyny i amortyzatora przez prędkość swojej długości. Opona jest sprężyną z tłumieniem włączaną na pierwszych dwu milimetrach, by oderwanie było ciągłe; próg sin² przebiega pod kołem z prędkością pojazdu. Lagrange’owska macierz mas sprzęga nadwozie i wahacz; RK4 co 50 µs rozlicza pracę drogi z energią zmagazynowaną i ciepłem amortyzatora i opony.
Co wypróbować
Patrz, jak koło bierze próg, a nadwozie odpowiada takt później; odczytaj częstości nadwozia i podskoku koła względem wartości zlinearyzowanych; zmiękcz i utwardź amortyzator; przesuń górne mocowanie i porównaj przyrost pochylenia.
Model i jego ograniczenia
Płaska ćwiartka pojazdu z oponą o kontakcie punktowym, brak stabilizatora, podatności tulei i obejmowania przeszkody przez oponę, liniowa sprężyna i amortyzator, gładki próg. Częstości i siły są te tego wyidealizowanego stanowiska.
Równania modułu
Równania
(M+m)·z″ + m·L·cos q·q″ − m·L·sin q·q′² = F_t − (M+m)·g
m·L·cos q·z″ + m·L²·q″ = F_t·L·cos q − m·g·L·cos q − F_s·dL_s/dq,  F_s = k·(L_s − L_0) + c·(dL_s/dq)·q′
z_road = h·sin²(π·(v·t − s_0)/λ)
W_road = ΔE + Q_damper + Q_tyre


