Engineering
Suspensión de vehículo
Haz pasar un cuarto de vehículo a 10 m/s sobre un badén de 50 mm: la rueda sigue la calzada sobre su resorte de neumático, la carrocería responde por el amortiguador a su frecuencia de carrocería cerca de 1,4 Hz mientras la rueda rebota a doce, ambas leídas contra las fórmulas linealizadas. Ablanda el amortiguador y la carrocería flota y sigue oscilando; endurécelo y el badén golpea más fuerte pero se apaga enseguida. Mete hacia dentro el anclaje superior y mira cómo cambia la ganancia de caída en compresión. El trabajo de la calzada sobre el neumático se contabiliza contra energía almacenada, calor del amortiguador y del neumático.
Qué ocurre
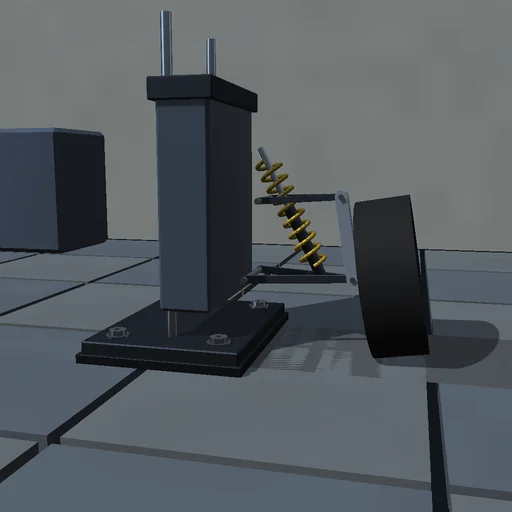
Un cuarto de vehículo de doble trapecio en un banco: el ángulo del trapecio inferior y la altura de la carrocería son las dos coordenadas, 40 kg de rueda y mangueta montan sobre la rótula exterior del trapecio inferior, la rótula superior sale de los dos círculos de trapecio y mangueta, de modo que la caída cambia con el recorrido, y un conjunto resorte-amortiguador entre trapecio y carrocería da las fuerzas por la tasa de su longitud. El neumático es un resorte amortiguado que se engancha en los dos primeros milímetros para que el despegue sea continuo; un badén en sin² pasa bajo la rueda a la velocidad del vehículo. La matriz de masa lagrangiana acopla carrocería y trapecio; RK4 a 50 µs contabiliza el trabajo de la calzada contra energía almacenada y calor del amortiguador y del neumático.
Qué probar
Mira cómo la rueda toma el badén y la carrocería responde un compás después; lee las frecuencias de carrocería y de rebote contra los valores linealizados; ablanda y endurece el amortiguador; mueve el anclaje superior y compara la ganancia de caída.
El modelo y sus límites
Cuarto de vehículo plano con neumático de contacto puntual, sin barra estabilizadora, elasticidades de silentblocks ni envolvente del neumático, resorte y amortiguador lineales, badén liso. Frecuencias y fuerzas son las de este banco idealizado.
Ecuaciones del módulo
Ecuaciones
(M+m)·z″ + m·L·cos q·q″ − m·L·sin q·q′² = F_t − (M+m)·g
m·L·cos q·z″ + m·L²·q″ = F_t·L·cos q − m·g·L·cos q − F_s·dL_s/dq,  F_s = k·(L_s − L_0) + c·(dL_s/dq)·q′
z_road = h·sin²(π·(v·t − s_0)/λ)
W_road = ΔE + Q_damper + Q_tyre


