Engineering
Sospensione di veicolo
Fai passare un quarto di veicolo a 10 m/s su un dosso di 50 mm: la ruota segue la strada sulla sua molla di pneumatico, la scocca risponde attraverso l’ammortizzatore alla sua frequenza di scocca vicino a 1,4 Hz mentre la ruota saltella a dodici, entrambe lette contro le formule linearizzate. Ammorbidisci l’ammortizzatore e la scocca galleggia e continua a oscillare; irrigidiscilo e il dosso colpisce più forte ma si spegne subito. Sposta all’interno l’attacco superiore e guarda cambiare il guadagno di campanatura in compressione. Il lavoro della strada sullo pneumatico è contabilizzato contro energia immagazzinata, calore dell’ammortizzatore e dello pneumatico.
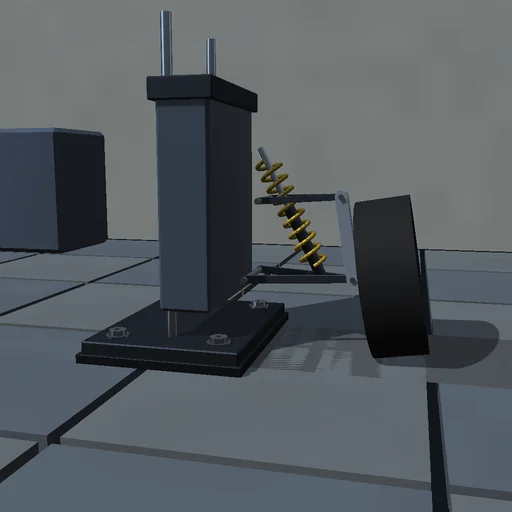
Cosa succede
Un quarto di veicolo a quadrilatero su un banco: l’angolo del braccio inferiore e l’altezza della scocca sono le due coordinate, 40 kg di ruota e montante stanno sullo snodo esterno del braccio inferiore, lo snodo superiore discende dai due cerchi di braccio e montante, così la campanatura cambia con l’escursione, e un gruppo molla-ammortizzatore tra braccio e scocca dà le forze attraverso il tasso della sua lunghezza. Lo pneumatico è una molla smorzata che si innesta nei primi due millimetri perché il distacco resti continuo; un dosso in sin² scorre sotto la ruota alla velocità del veicolo. La matrice di massa lagrangiana accoppia scocca e braccio; RK4 a 50 µs contabilizza il lavoro della strada contro energia immagazzinata e calore di ammortizzatore e pneumatico.
Da provare
Guarda la ruota prendere il dosso e la scocca rispondere un battito dopo; leggi le frequenze di scocca e di saltellamento contro i valori linearizzati; ammorbidisci e irrigidisci l’ammortizzatore; sposta l’attacco superiore e confronta il guadagno di campanatura.
Il modello e i suoi limiti
Quarto di veicolo piano con pneumatico a contatto puntiforme, niente barra antirollio, cedevolezze dei silent-block né inviluppo dello pneumatico, molla e ammortizzatore lineari, dosso liscio. Frequenze e forze sono quelle di questo banco idealizzato.
Equazioni del modulo
Equazioni
(M+m)·z″ + m·L·cos q·q″ − m·L·sin q·q′² = F_t − (M+m)·g
m·L·cos q·z″ + m·L²·q″ = F_t·L·cos q − m·g·L·cos q − F_s·dL_s/dq,  F_s = k·(L_s − L_0) + c·(dL_s/dq)·q′
z_road = h·sin²(π·(v·t − s_0)/λ)
W_road = ΔE + Q_damper + Q_tyre


