Engineering
Підвіска автомобіля
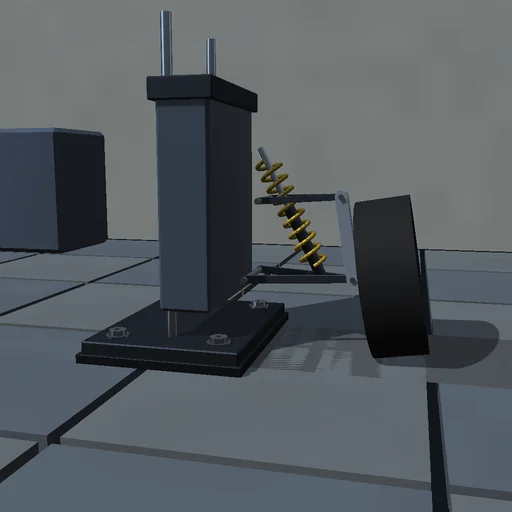
Прогоніть чверть автомобіля через виступ 50 мм на 10 м/с: колесо іде за дорогою на пружині шини, кузов відповідає через амортизаторну стійку на частоті підресореної маси близько 1,4 Гц, а колесо підскакує на дванадцяти — обидві читаються проти лінеаризованих формул. Пом’якшіть амортизатор — кузов плаває і далі хитається; зробіть жорсткішим — удар сильніший, але заспокоюється відразу. Зсуньте верхню опору всередину і дивіться, як змінюється розвал у ході стискання. Робота дороги на шині зводиться із запасеною енергією, теплом амортизатора і шини.
Що відбувається
Чверть автомобіля на двох поперечних важелях на стенді: кут нижнього важеля і висота кузова — дві координати, 40 кг колеса і поворотного кулака їдуть на зовнішньому шарнірі нижнього важеля, верхній шарнір знаходиться з двох кіл важеля і кулака, тож розвал змінюється з ходом, а стійка між важелем і кузовом дає сили пружини і амортизатора через швидкість своєї довжини. Шина — пружина з демпфуванням, що наростає на перших двох міліметрах, щоб відрив був неперервним; виступ sin² біжить під колесом зі швидкістю машини. Лагранжева матриця мас зв’язує кузов і важіль; RK4 з кроком 50 мкс зводить роботу дороги із запасеною енергією і теплом амортизатора і шини.
Що спробувати
Дивіться, як колесо бере виступ, а кузов відповідає трохи згодом; прочитайте частоти кузова і колеса проти лінеаризованих; пом’якшіть і зробіть жорсткішим амортизатор; зсуньте верхню опору і порівняйте розвал.
Модель та її обмеження
Плоска чверть автомобіля з точковим контактом шини, без стабілізатора, сайлентблоків і обгортання шиною, лінійні пружина і амортизатор, гладкий виступ. Частоти і сили — цього ідеалізованого стенда.
Рівняння модуля
Рівняння
(M+m)·z″ + m·L·cos q·q″ − m·L·sin q·q′² = F_t − (M+m)·g
m·L·cos q·z″ + m·L²·q″ = F_t·L·cos q − m·g·L·cos q − F_s·dL_s/dq,  F_s = k·(L_s − L_0) + c·(dL_s/dq)·q′
z_road = h·sin²(π·(v·t − s_0)/λ)
W_road = ΔE + Q_damper + Q_tyre


