Engineering
Ackermann Lenkung: vier Räder, ein Drehzentrum
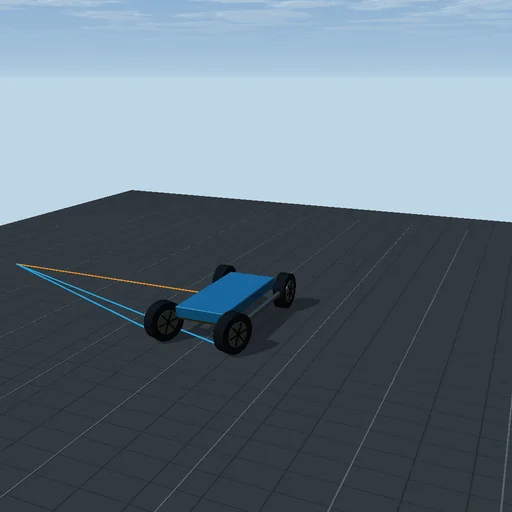
Drehen Sie die Vorderräder und vergleichen Sie die Innen- und Außenwinkel, die für das Rollen um eine gemeinsame Mitte erforderlich sind.
Zum Ausprobieren
Steigern Sie die Lenkung und vergleichen Sie die inneren und äußeren Radwinkel, wobei sich die Linien im Wendepunkt treffen.
Das Modell und seine Grenzen
Reine Rollkinematik. Kein Reifenschlupf, keine Fahrwerksnachgiebigkeit, keine Lenkkraftberechnung. Das Fahrwerk bleibt für die Inspektion fest.
Gleichungen des Moduls
Gleichungen
cot(delta_outer) - cot(delta_inner) = track / wheelbase
R = wheelbase / tan(delta)