Engineering
Dirección Ackermann: cuatro ruedas, un centro de giro
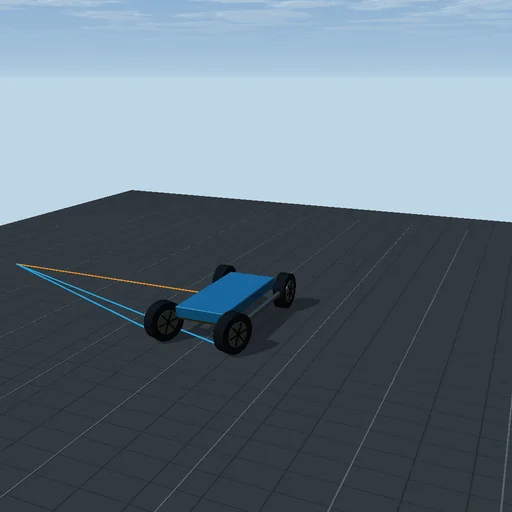
Gire las ruedas delanteras y compare los ángulos interno y externo requeridos para rodar alrededor de un centro compartido.
Qué probar
Aumente la dirección y compare los ángulos de las ruedas interiores y exteriores, las líneas se encuentran en el centro de giro.
El modelo y sus límites
Cinemática de rodadura pura. Sin patinaje de los neumáticos, sin control de la suspensión ni cálculo de la fuerza de dirección.
Ecuaciones del módulo
Ecuaciones
cot(delta_outer) - cot(delta_inner) = track / wheelbase
R = wheelbase / tan(delta)