Physics / Engineering
Платформа Стюарта: балансировка
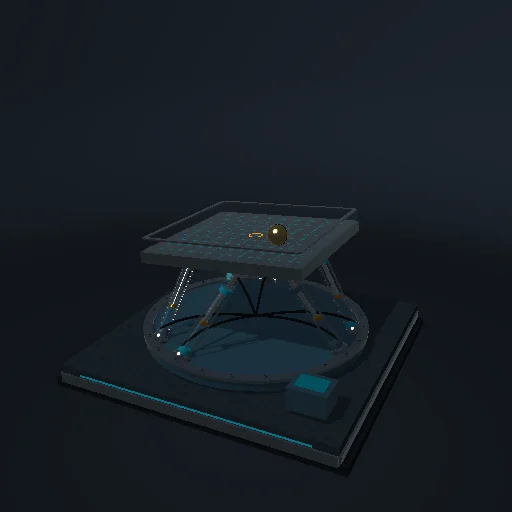
Управляйте параллельным роботом с шестью приводами и удерживайте свободно катящийся шарик на подвижной платформе.
Что происходит
Нажмите на платформу, чтобы перенести цель, или толкните шарик. Ручные углы действуют в ручном режиме. Шесть длин вычисляются обратной кинематикой; шарик катится под действием тяжести, трения и столкновений. Приводы задают положение с ограниченной скоростью; силы моторов и упругость не рассчитываются.
Уравнения модуля
Уравнения
Li = |p + R ai − bi|
Ускорение мяча: ac = kp (target − x) − kd v