Physics / Engineering
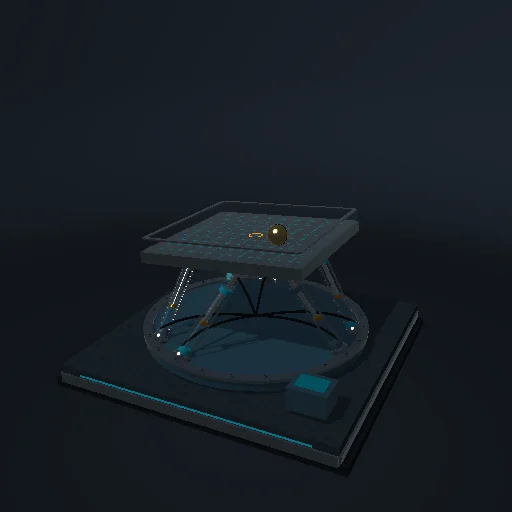
Платформа Стюарта: балансування
Керуйте паралельним роботом із шістьма приводами й утримуйте кульку, що вільно котиться, на рухомій платформі.
Що відбувається
Натисніть на платформу, щоб перенести ціль, або штовхніть кульку. Ручні кути діють у ручному режимі. Шість довжин обчислюються оберненою кінематикою; кулька котиться під дією тяжіння, тертя та зіткнень. Приводи задають положення з обмеженою швидкістю; сили моторів і пружність не розраховуються.
Рівняння модуля
Рівняння
Li = |p + R ai − bi|
Прискорення кульової цілі: ac = kp (target − x) − kd v