Physics / Engineering
Piattaforma Stewart di bilanciamento
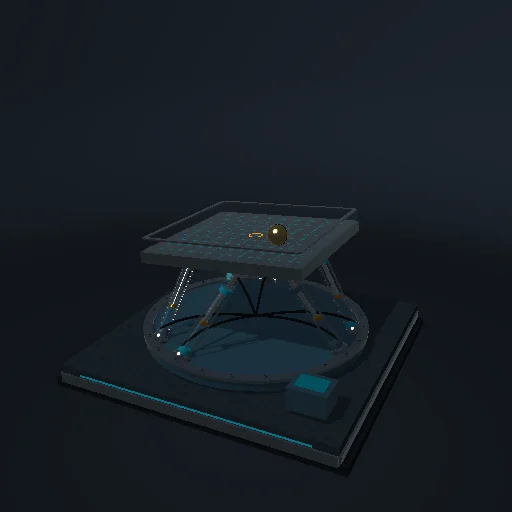
Controlla un robot parallelo a sei attuatori e bilancia una sfera che rotola liberamente.
Cosa succede
Clicca sulla piattaforma per spostare l’obiettivo o spingi la sfera. Le inclinazioni manuali agiscono in modalità Manuale. Le sei lunghezze derivano dalla cinematica inversa; la sfera rotola con gravità, attrito e collisioni. Gli attuatori impongono una posa a velocità limitata, senza forze motore o flessibilità.
Equazioni del modulo
Equazioni
Li = |p + R ai − bi|
Accelerazione del bersaglio della palla: ac = kp (target − x) − kd v