Physics / Engineering
Plataforma Stewart de equilibrio
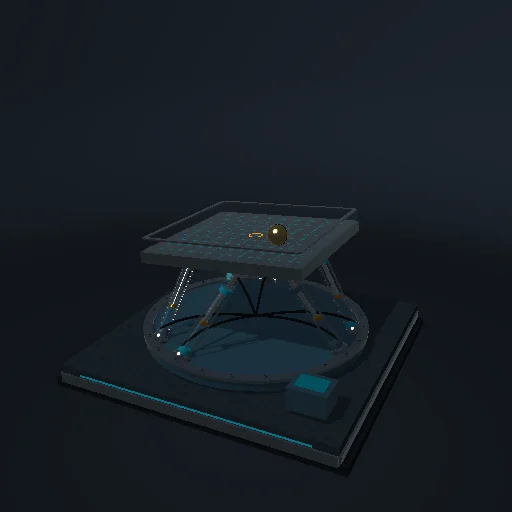
Controle un robot paralelo de seis actuadores y equilibre una bola que rueda libremente.
Qué ocurre
Pulse la plataforma para cambiar el objetivo o impulse la bola. La inclinación manual actúa en modo Manual. Las seis longitudes proceden de cinemática inversa; la bola rueda con gravedad, fricción y colisiones. Los actuadores imponen una pose limitada; no se simulan fuerzas de motor ni flexibilidad.
Ecuaciones del módulo
Ecuaciones
Li = |p + R ai − bi|
Aceleración del objetivo de la bola: ac = kp (target − x) − kd v