Physics / Engineering
Plateforme Stewart d’équilibrage
Pilotez un robot parallèle à six vérins et équilibrez une bille roulant librement.
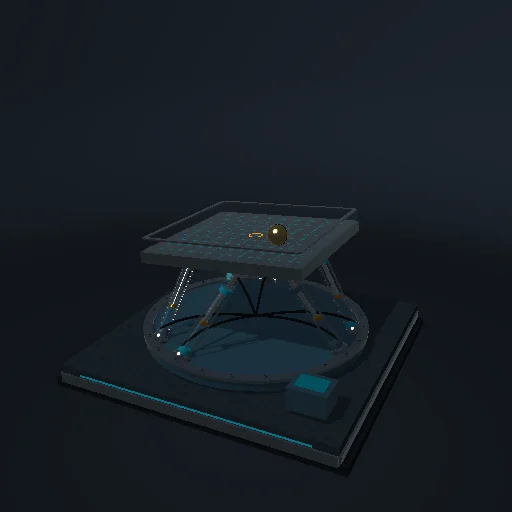
Ce qui se passe
Cliquez sur le plateau pour déplacer la cible ou poussez la bille. Tangage et roulis manuels agissent en mode Manuel. Les six longueurs viennent de la cinématique inverse ; la bille roule avec gravité, frottement et contacts. Les vérins imposent une pose à vitesse limitée, sans forces moteur ni élasticité.
Équations du module
Équations
Li = |p + R ai − bi|
Accélération de la cible de balle : ac = kp (target − x) − kd v