Physics / Engineering
Stewart-Balancierplattform
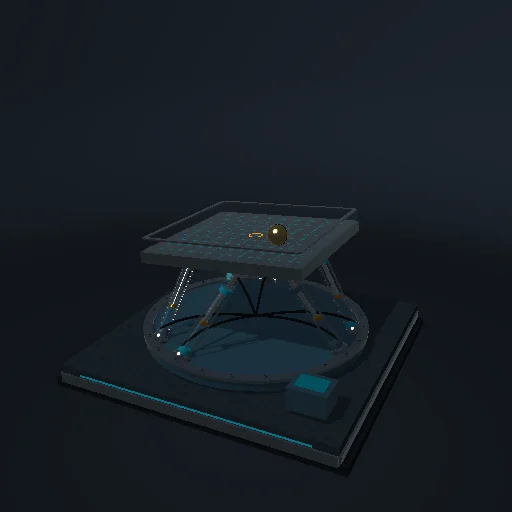
Steuere einen Parallelroboter mit sechs Aktuatoren und balanciere eine frei rollende Kugel.
Was passiert
Auf die Plattform klicken, um das Ziel zu setzen, oder die Kugel anstoßen. Manuelle Neigungen wirken im manuellen Modus. Sechs Längen folgen inverser Kinematik; die Kugel rollt unter Schwerkraft, Reibung und Kontakten. Aktuatoren geben die Pose begrenzt vor; Motorkräfte und Elastizität fehlen.
Gleichungen des Moduls
Gleichungen
Li = |p + R ai − bi|
Ballzielbeschleunigung: ac = kp (target − x) − kd v