Physics / Engineering
Platforma Stewarta z równoważeniem
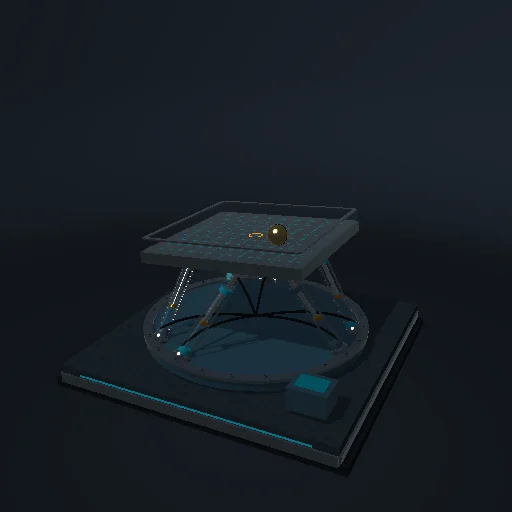
Steruj robotem równoległym z sześcioma siłownikami i utrzymuj równowagę swobodnie toczącej się kulki.
Co się dzieje
Kliknij platformę, aby przesunąć cel, lub pchnij kulkę. Ręczne kąty działają w trybie ręcznym. Sześć długości wynika z kinematyki odwrotnej; kulka toczy się pod wpływem grawitacji, tarcia i zderzeń. Siłowniki narzucają pozę z ograniczoną prędkością; bez sił silników i sprężystości.
Równania modułu
Równania
Li = |p + R ai − bi|
Przyspieszenie celu kulkowego: ac = kp (target − x) − kd v