Engineering
Цилиндрический кулачок
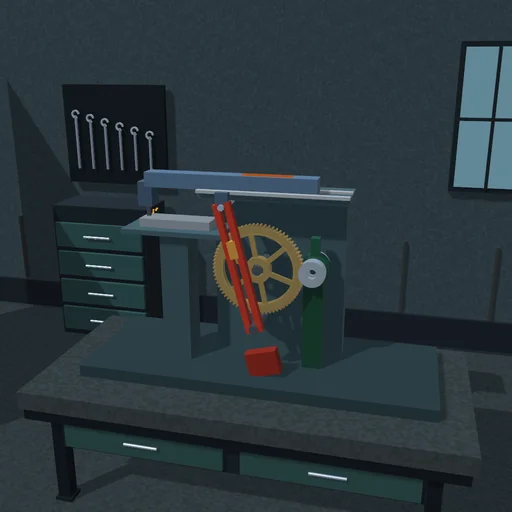
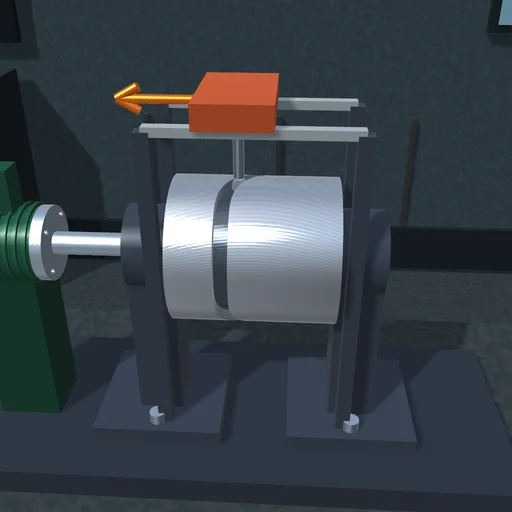
Паз, опоясывающий барабан, выдвигает каретку, удерживает её, возвращает назад и снова удерживает. Сократите фазу удаления и посмотрите, как паз становится круче, а момент на барабане растёт; увеличьте трение ролика и убедитесь, что при возврате нагрузка проворачивает барабан назад лишь до тех пор, пока паз крутой.
Что происходит
Барабан радиусом 0,25 м вращается вокруг своей оси; по окружности его поверхности идёт паз, и ролик в пазу ведёт каретку по направляющим, параллельным оси. Программа паза — циклоидальное удаление на 0,2 м за угол β, выстой, циклоидальный возврат за тот же угол β и второй выстой: каретка трогается и останавливается без толчков. Паз наклонён на угол давления α, tan α = s′(θ)/R; при β = 120° он достигает 37,4°, а при 2 рад/с каретка движется со скоростью до 0,38 м/с.
Постоянная сила F толкает каретку назад, против удаления, а ролик скользит по стенке паза с трением μ. При удалении барабан должен, как винт, вталкивать нагрузку вверх по наклонной плоскости: F·R·tan(α + φ), 42,3 Н·м в середине удаления при 200 Н и μ = 0,05. При возврате нагрузка проворачивает барабан назад моментом F·R·tan(α − φ), пока наклон паза больше угла трения; на выстоях ролик только трётся, μ·F·R. За оборот работа нагрузки в сумме равна нулю, и мотор платит только за тепло в пазу: 18 Дж при μ = 0,05, 110 Дж при μ = 0,3.
Модель: жёсткие барабан и каретка; паз — одна связь вдоль его линии и одна связь с кулоновым трением на его стенке; мотор с ограниченным моментом держит скорость барабана. Ролик скользит, а не катится; вес каретки лежит на её направляющих.
Что попробовать
Уменьшите угол удаления до 90° и следите за углом давления и моментом мотора. Увеличьте μ до 0,3: тогда возврату нужно меньше помощи, а выстоям — больше.
Уравнения модуля
Уравнения
s = S·(θ/β − sin(2πθ/β)/(2π))
tan α = s′(θ)/R,  φ = atan μ
τ_rise = F·R·tan(α + φ)
τ_return = F·R·tan(φ − α),  τ_dwell = μ·F·R