Engineering
Krzywka walcowa
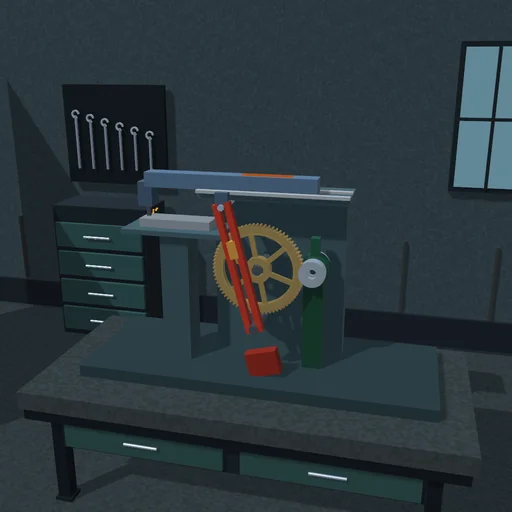
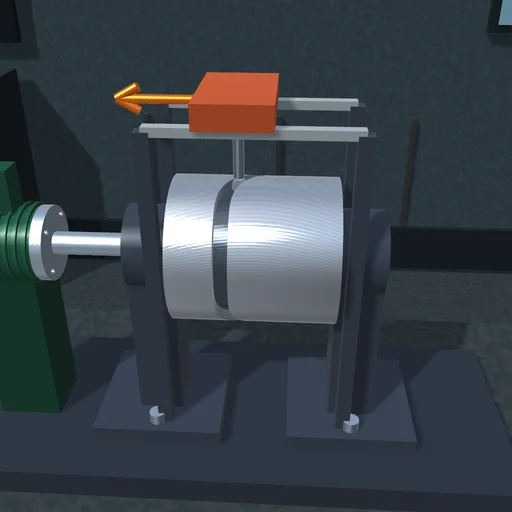
Rowek wokół bębna wysuwa wózek, przytrzymuje go, cofa i znów przytrzymuje. Skróć fazę wzniosu i patrz, jak rowek pochyla się stromiej, a moment na bębnie rośnie; zwiększ tarcie rolki i zobacz, że podczas powrotu obciążenie obraca bęben wstecz tylko dopóty, dopóki rowek jest stromy.
Co się dzieje
Bęben o promieniu 0,25 m obraca się wokół swojej osi; dookoła jego powierzchni biegnie rowek, a rolka w rowku przesuwa wózek wzdłuż szyn równoległych do osi. Program rowka to cykloidalny wznios o 0,2 m na kącie β, postój, cykloidalny powrót na kącie β i drugi postój: wózek rusza i zatrzymuje się bez szarpnięć. Rowek jest pochylony o kąt nacisku α, tan α = s′(θ)/R; przy β = 120° dochodzi on do 37,4°, a przy 2 rad/s wózek jedzie z prędkością do 0,38 m/s.
Stała siła F spycha wózek wstecz, przeciw wzniosowi, a rolka ślizga się po ściance rowka z tarciem μ. Podczas wzniosu bęben musi jak śruba wpychać obciążenie w górę równi pochyłej: F·R·tan(α + φ), 42,3 N·m w połowie wzniosu przy 200 N i μ = 0,05. Podczas powrotu obciążenie obraca bęben wstecz momentem F·R·tan(α − φ), dopóki pochylenie rowka przekracza kąt tarcia; na postojach rolka tylko trze, μ·F·R. W ciągu obrotu praca obciążenia się znosi, a silnik płaci tylko za ciepło w rowku: 18 J przy μ = 0,05, 110 J przy μ = 0,3.
Model: sztywne bęben i wózek; rowek to jedna więź wzdłuż jego linii i jedna więź z tarciem Coulomba na jego ściance; silnik z ograniczeniem momentu utrzymuje prędkość bębna. Rolka ślizga się zamiast toczyć; ciężar wózka spoczywa na jego szynach.
Co wypróbować
Skróć fazę wzniosu do 90° i obserwuj kąt nacisku oraz moment silnika. Zwiększ μ do 0,3: powrót potrzebuje wtedy mniej pomocy, a postoje więcej.
Równania modułu
Równania
s = S·(θ/β − sin(2πθ/β)/(2π))
tan α = s′(θ)/R,  φ = atan μ
τ_rise = F·R·tan(α + φ)
τ_return = F·R·tan(φ − α),  τ_dwell = μ·F·R