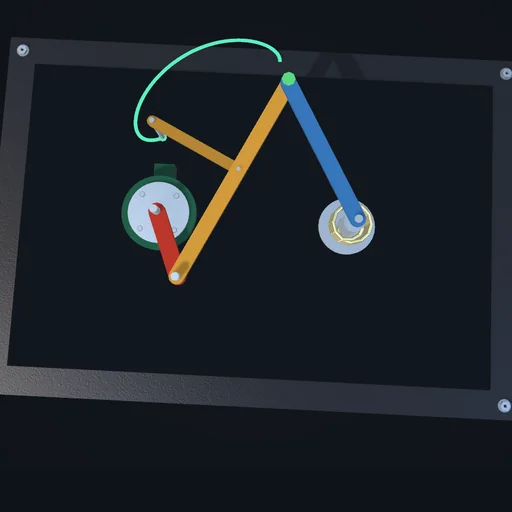
Перемикайте кривошипно-коромисловий, двокривошипний і двокоромисловий механізми й стежте за кутом передачі: біля мертвого положення привод працює важко, а двокоромисловий механізм зупиняється й іде назад. Шатун малює свою криву на плиті.
Запустіть синусний кулісний механізм і кривошипно-повзунний від одного кривошипа: ходи рівні, але лише куліса рухається за чистим косинусом. Укоротіть шатун — різниця зростає; навантажте виходи й порівняйте момент на кривошипі.
Порівняйте три плавні закони підйому й збільшуйте швидкість, доки ролик не відірветься від кулачка; потім робіть пружину жорсткішою, доки контакт не повернеться. Контакт може лише штовхати, тому відрив розраховується, а не малюється.
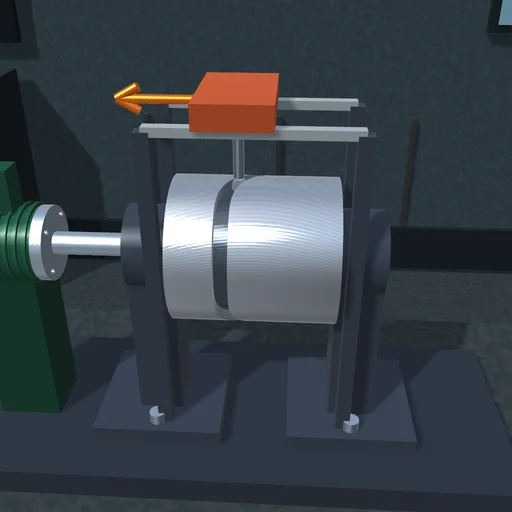
Паз, що оперізує барабан, висуває каретку, утримує її, повертає назад і знову утримує. Скоротіть фазу віддалення й подивіться, як паз стає крутішим, а момент на барабані зростає; збільште тертя ролика й переконайтеся, що під час повернення навантаження провертає барабан назад лише доти, доки паз крутий.
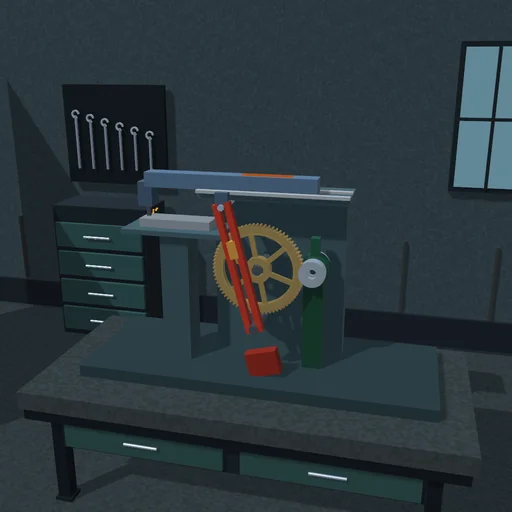
Кривошип обертається рівномірно, але повзун ріже повільно, а повертається швидко. Змініть радіус кривошипа й стежте за відношенням тривалостей ходів; задайте силу різання й подивіться, як момент двигуна зростає на повільному ході, поки колесо за інерцією проносить повзун через швидке повернення.
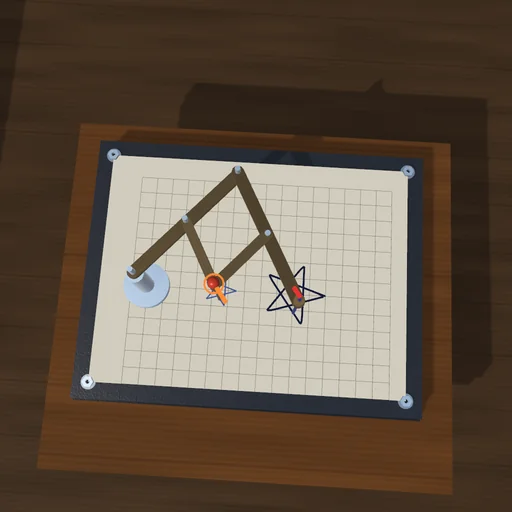
Ведіть обвідний штифт по фігурі й дивіться, як перо малює її вдвічі або втричі більшою. Порівняйте сили: рука тисне із силою, у k разів більшою, ніж тертя пера. Вимкніть руку й штовхайте штифт сталою силою: поки сила менша за k-кратне тертя, ніщо не рухається.
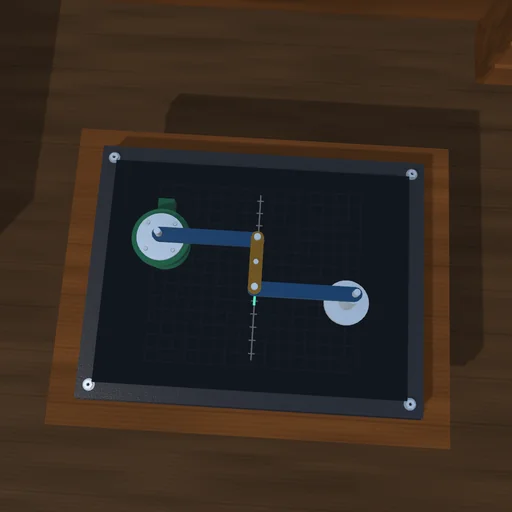
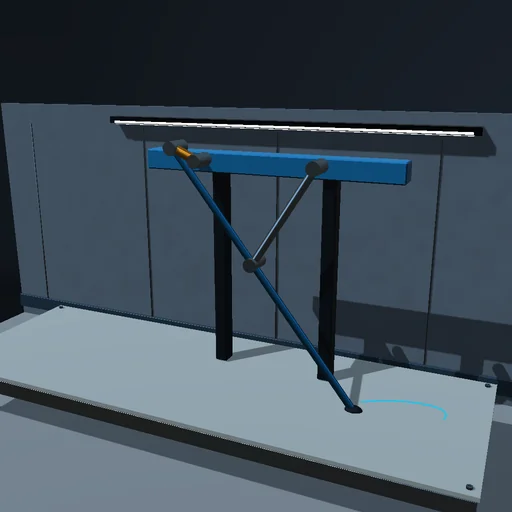
Розгойдайте лівий важіль і стежте за пером посередині шатуна: у межах ±15° воно відходить від прямої, проведеної під лінійку, лише на частки міліметра, а далі загинається вбік. Зсуньте опору або змініть ланки й порівняйте траєкторію; натисніть поперек прямої й переконайтеся, що двигун відчуває натиск лише далеко від середини.
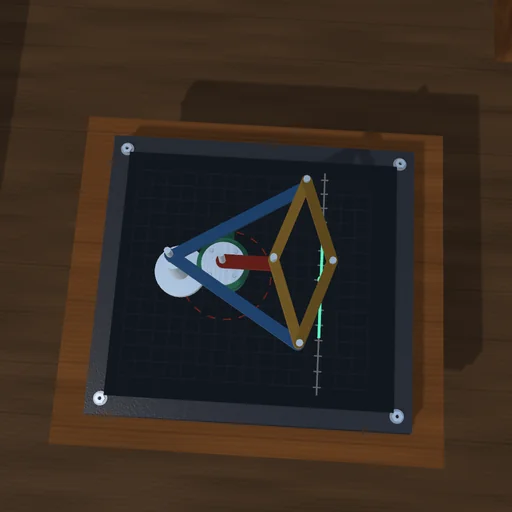
Погойдайте кривошип і подивіться, як перо в дальній вершині ромба йде точно по накресленій прямій. Штовхніть перо впоперек прямої: кривошип нічого не відчуває. Потім зсуньте вісь кривошипа на сантиметр і подивіться, як пряма перетворюється на велике коло.
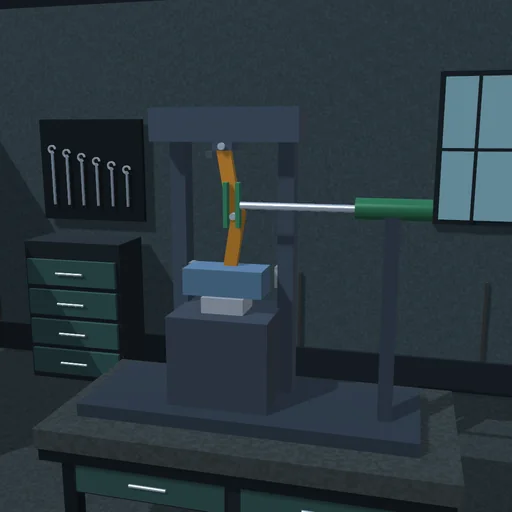
Натисніть на коліно силою в кілька сотень ньютонів і подивіться, як зростає зусилля преса, коли ланки випрямляються. На сталі коліно зупиняється, не дійшовши до мертвої точки; натисніть сильніше або пресуйте дерево, і коліно пройде мертву точку й замкнеться — вимкніть привід, а прес і далі тримає.
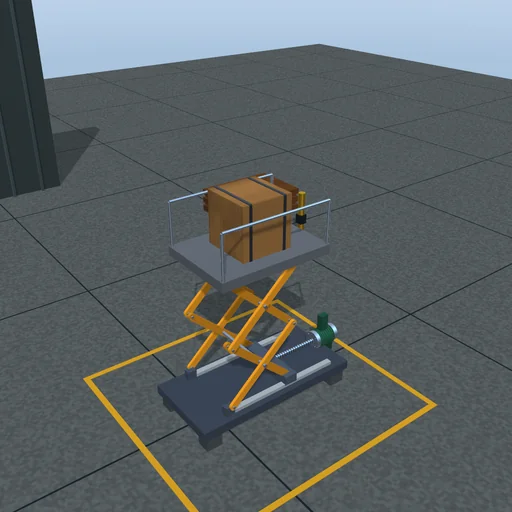
Підніміть платформу за однієї, двох або трьох секцій і стежте за тяговим зусиллям гвинта: воно найбільше в самому низу й зменшується в міру підйому важелів. Пересуньте вантаж по платформі: тягове зусилля лишається тим самим, тільки шарнір і ролик під платформою інакше ділять між собою навантаження.
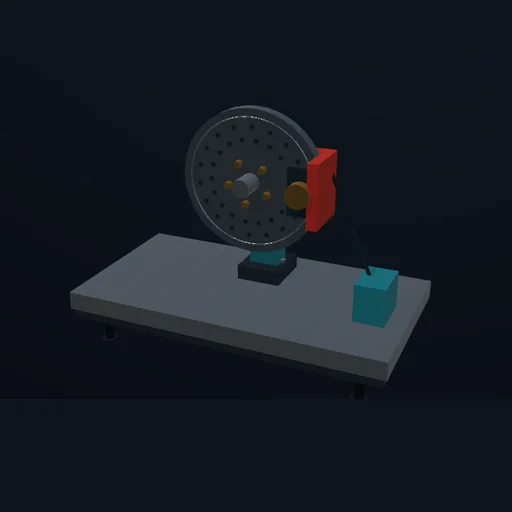
Увімкніть муфту різко й плавно, потім із подвоєним моментом інерції маховика: за двигуна, що тримає швидкість, тепло проковзування дорівнює енергії, яку отримує маховик, за будь-якого темпу вмикання.